LITEARM SE 轻量化高负载七轴机械臂
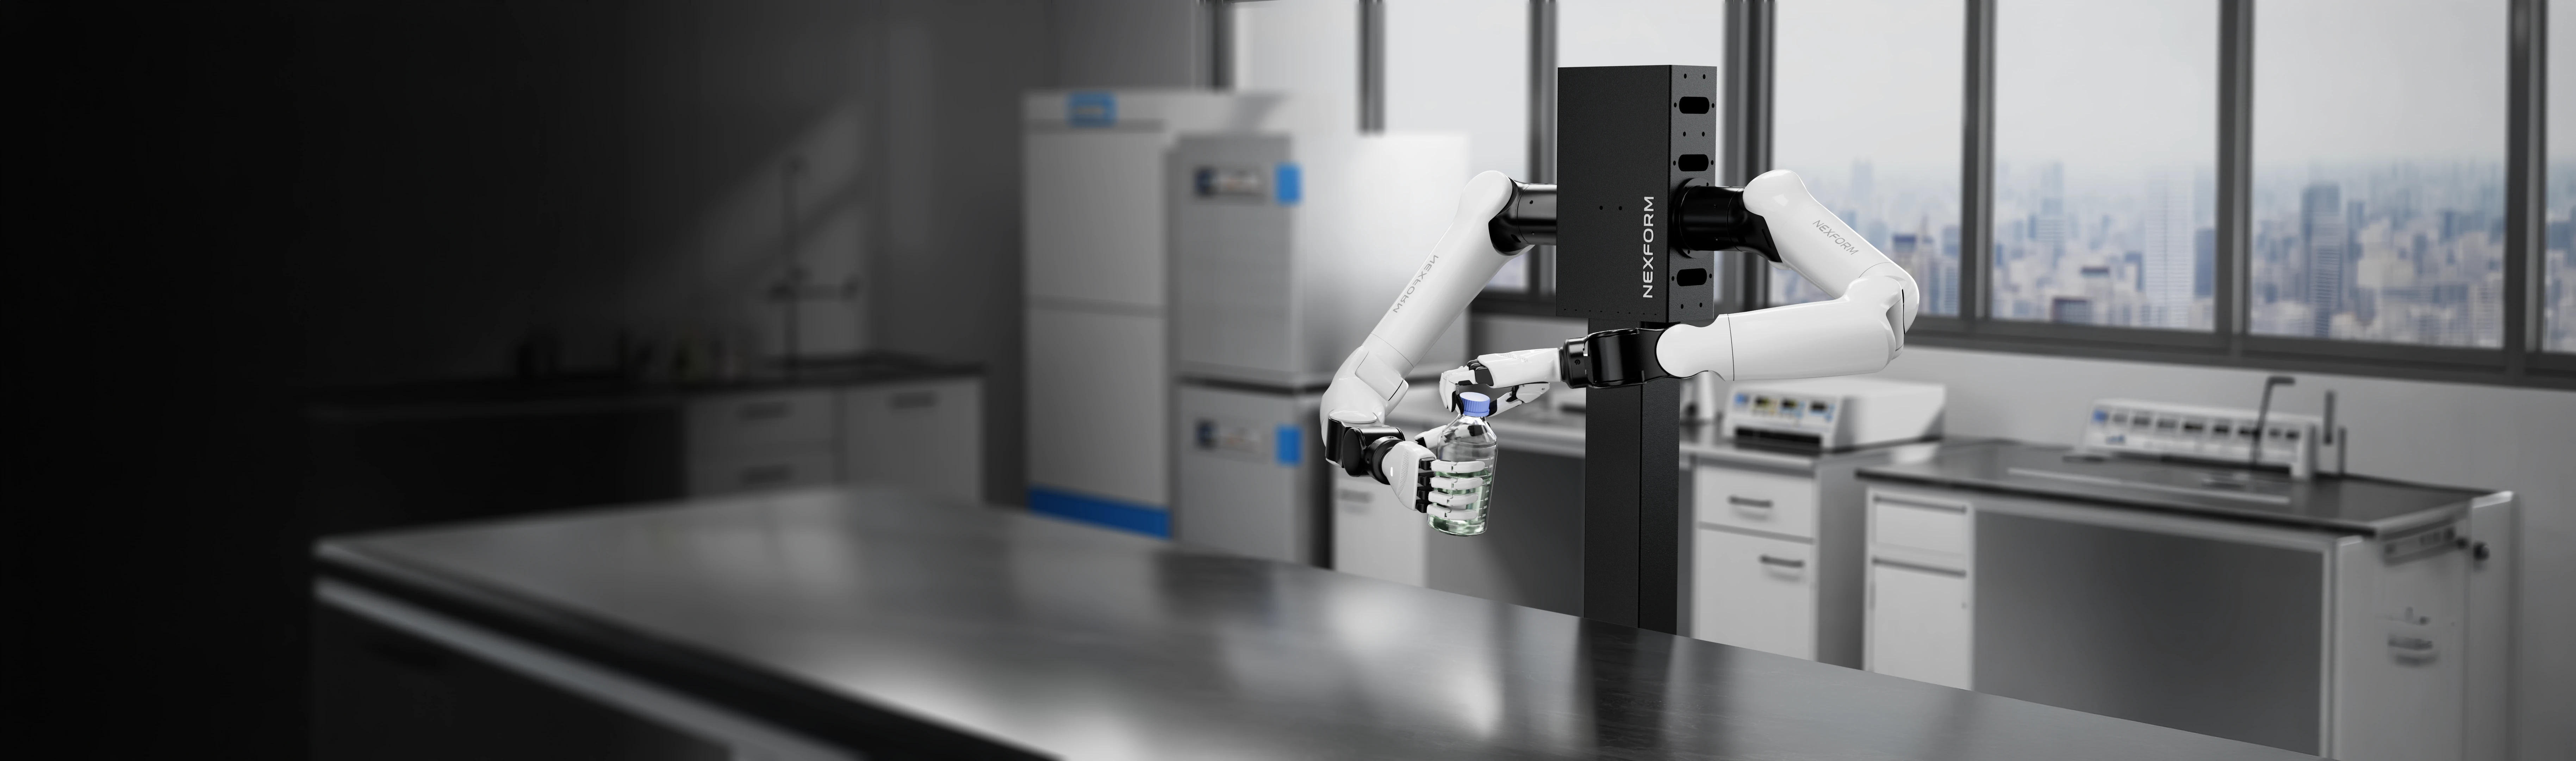
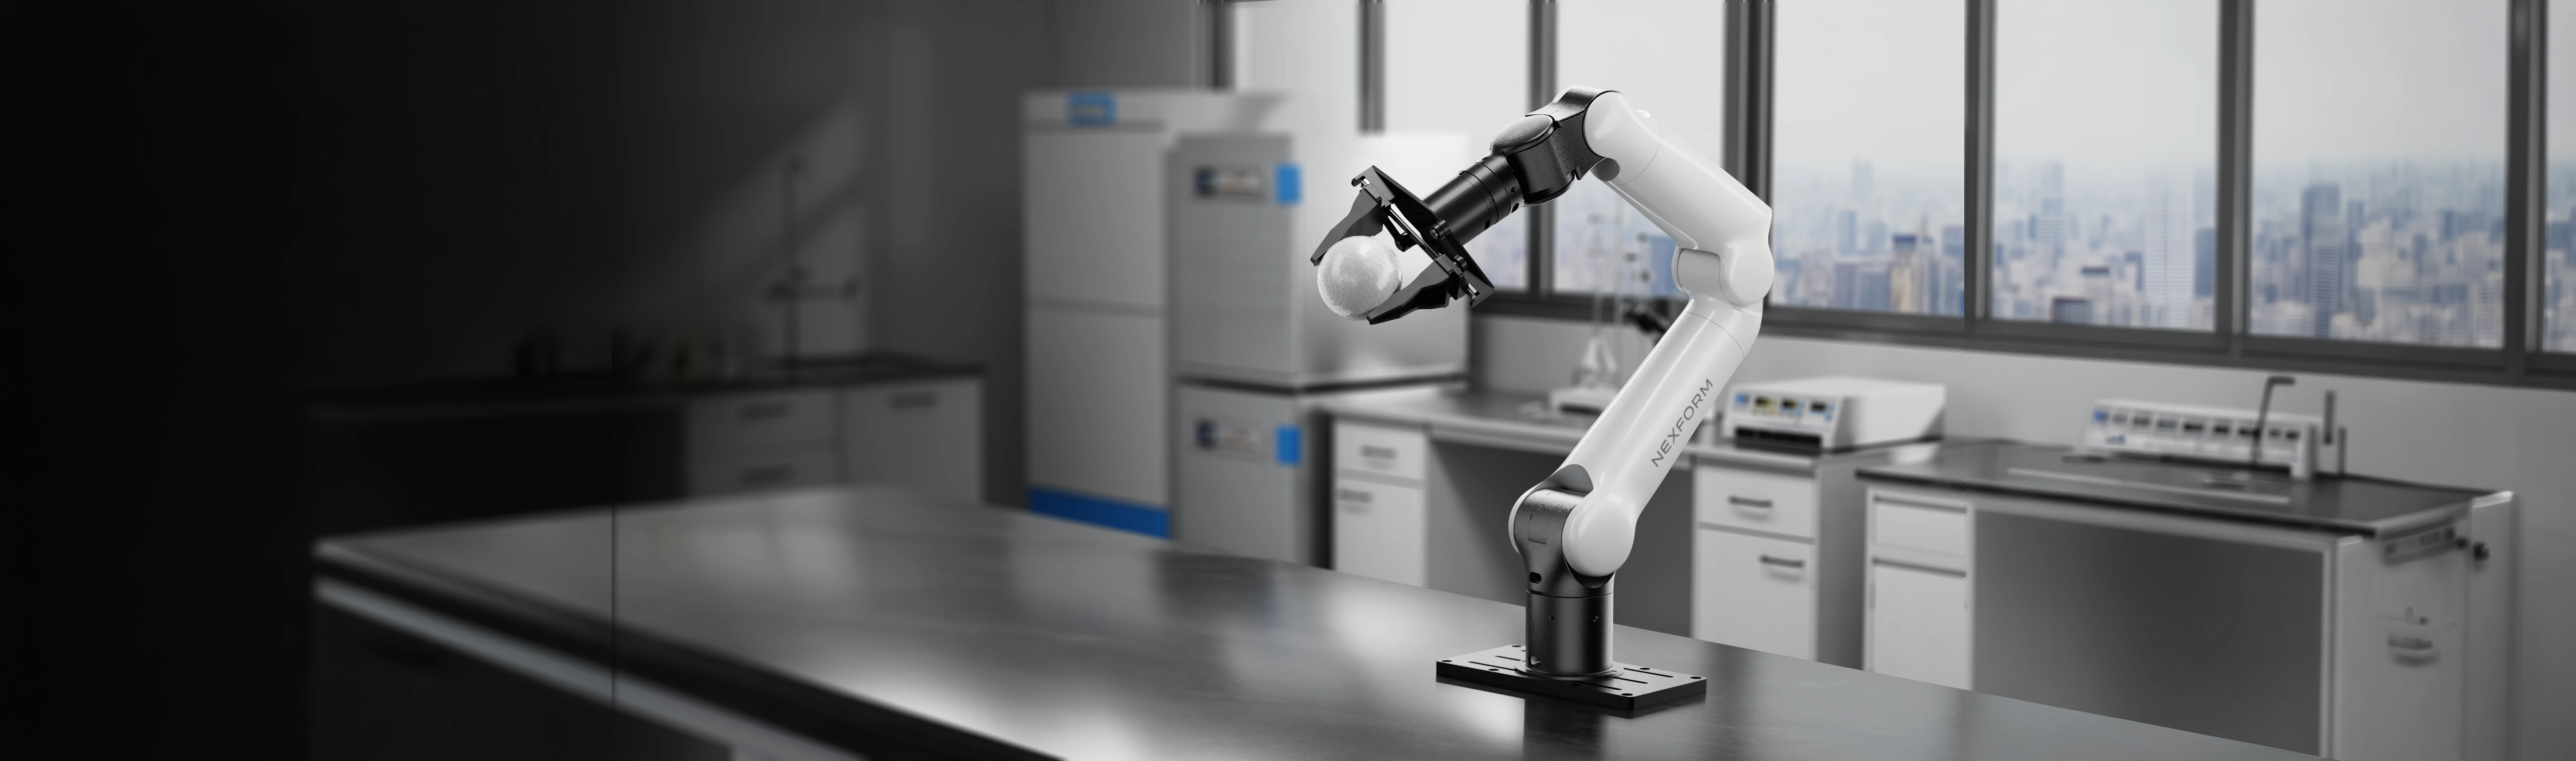
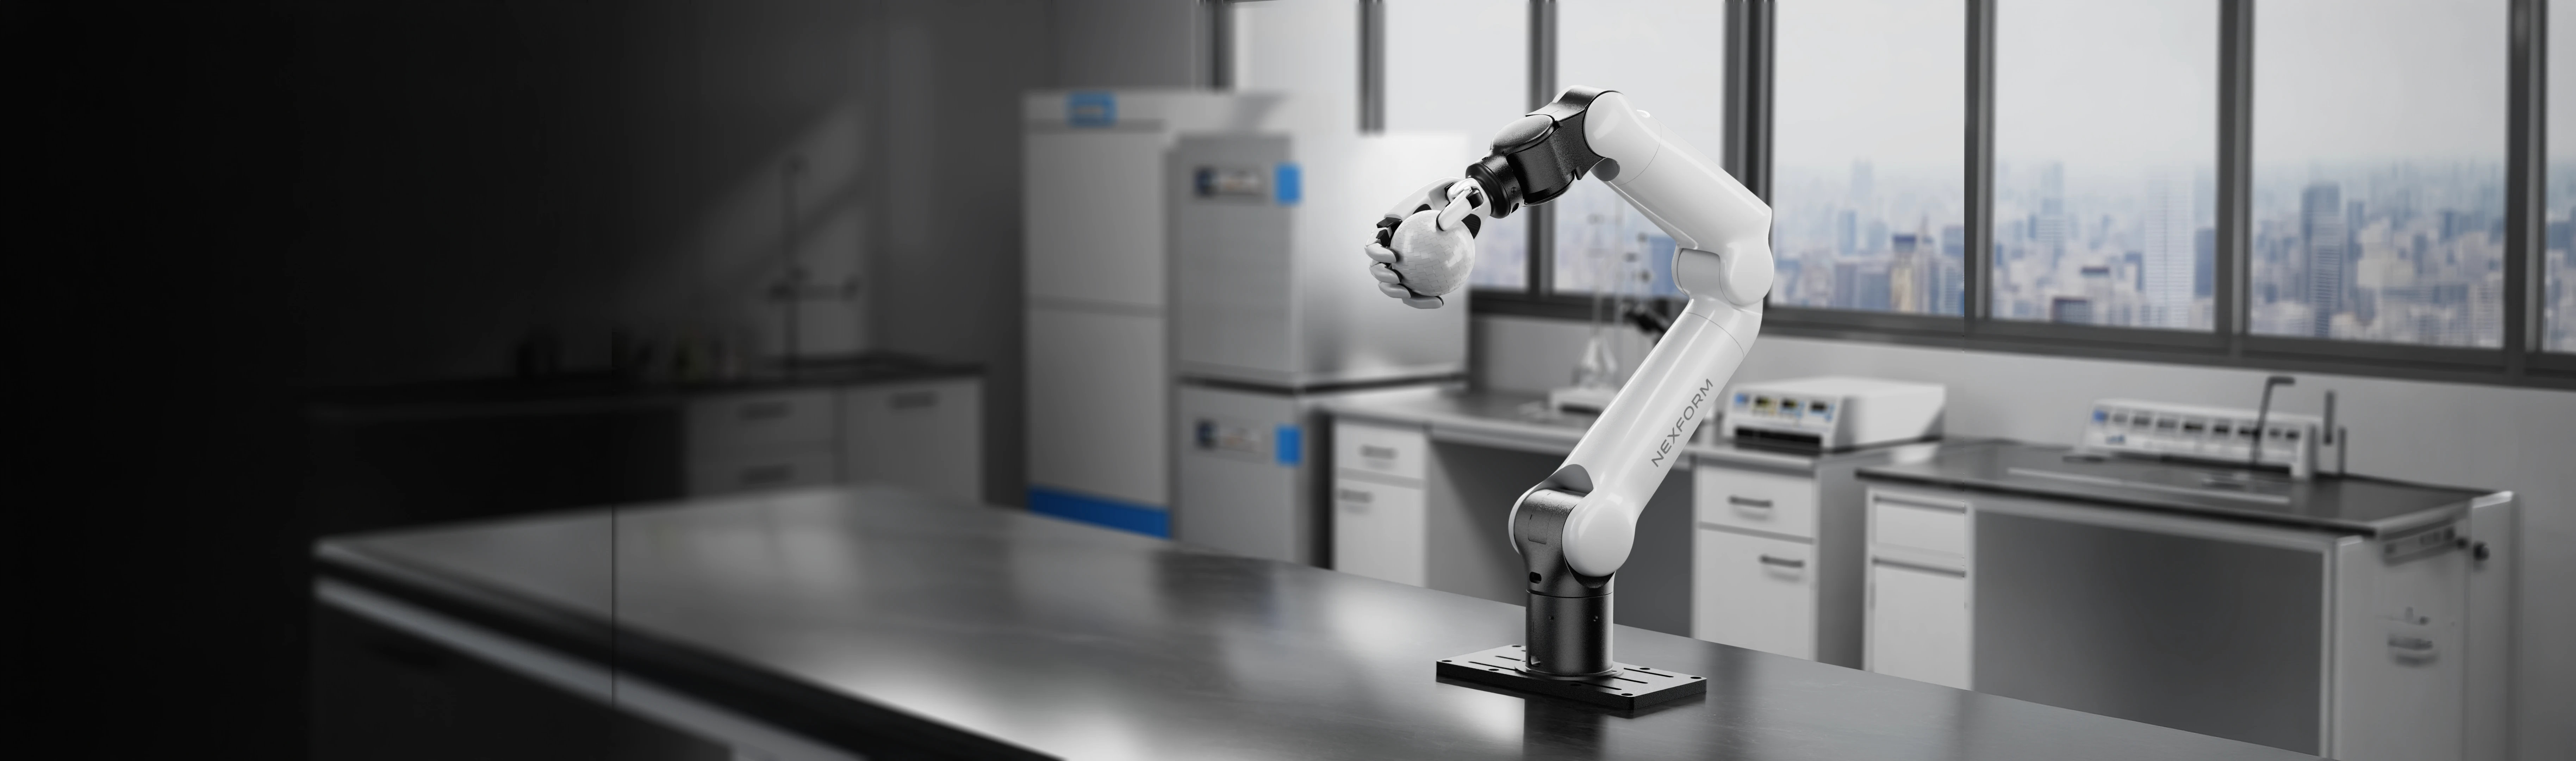
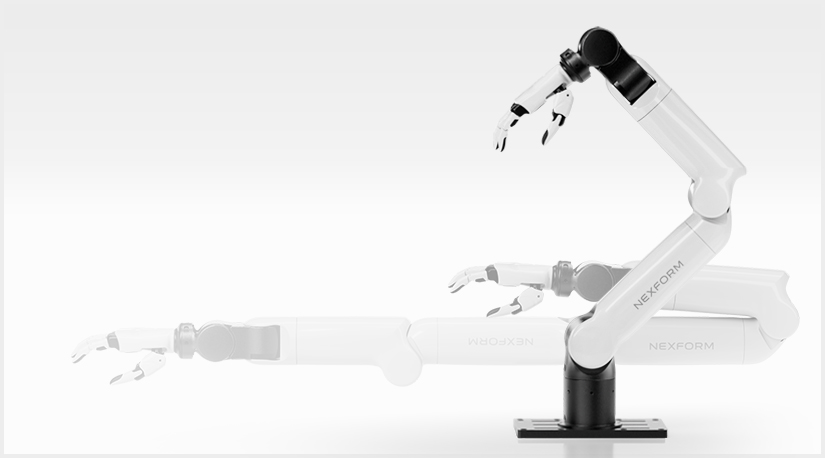
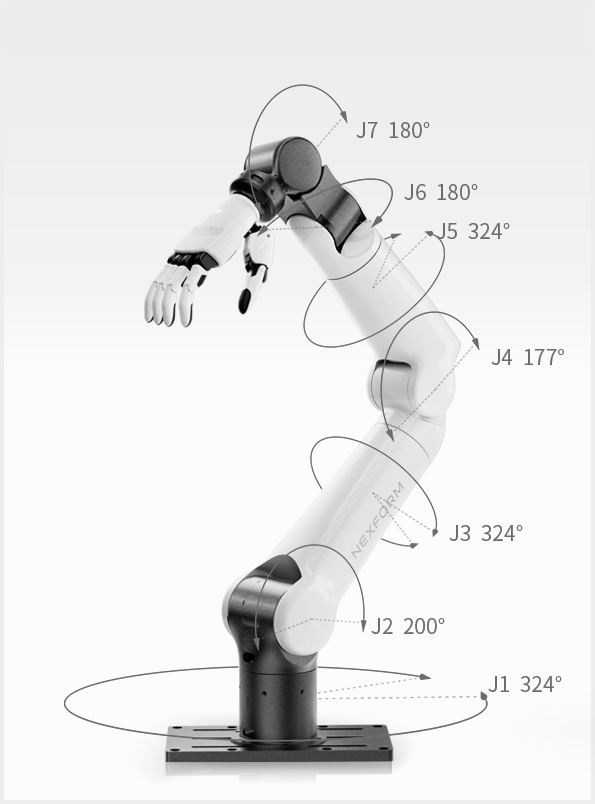
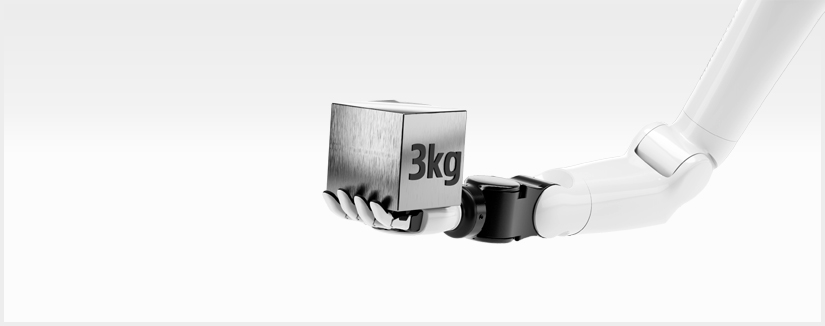
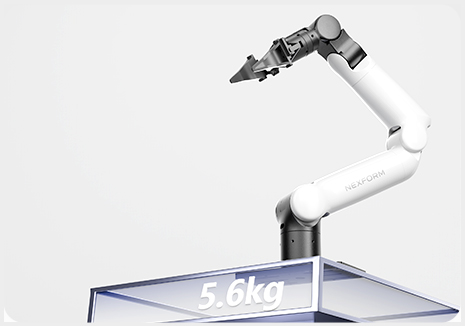
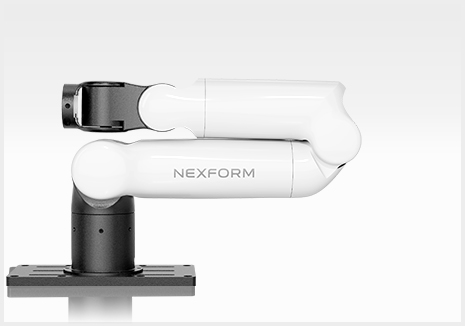
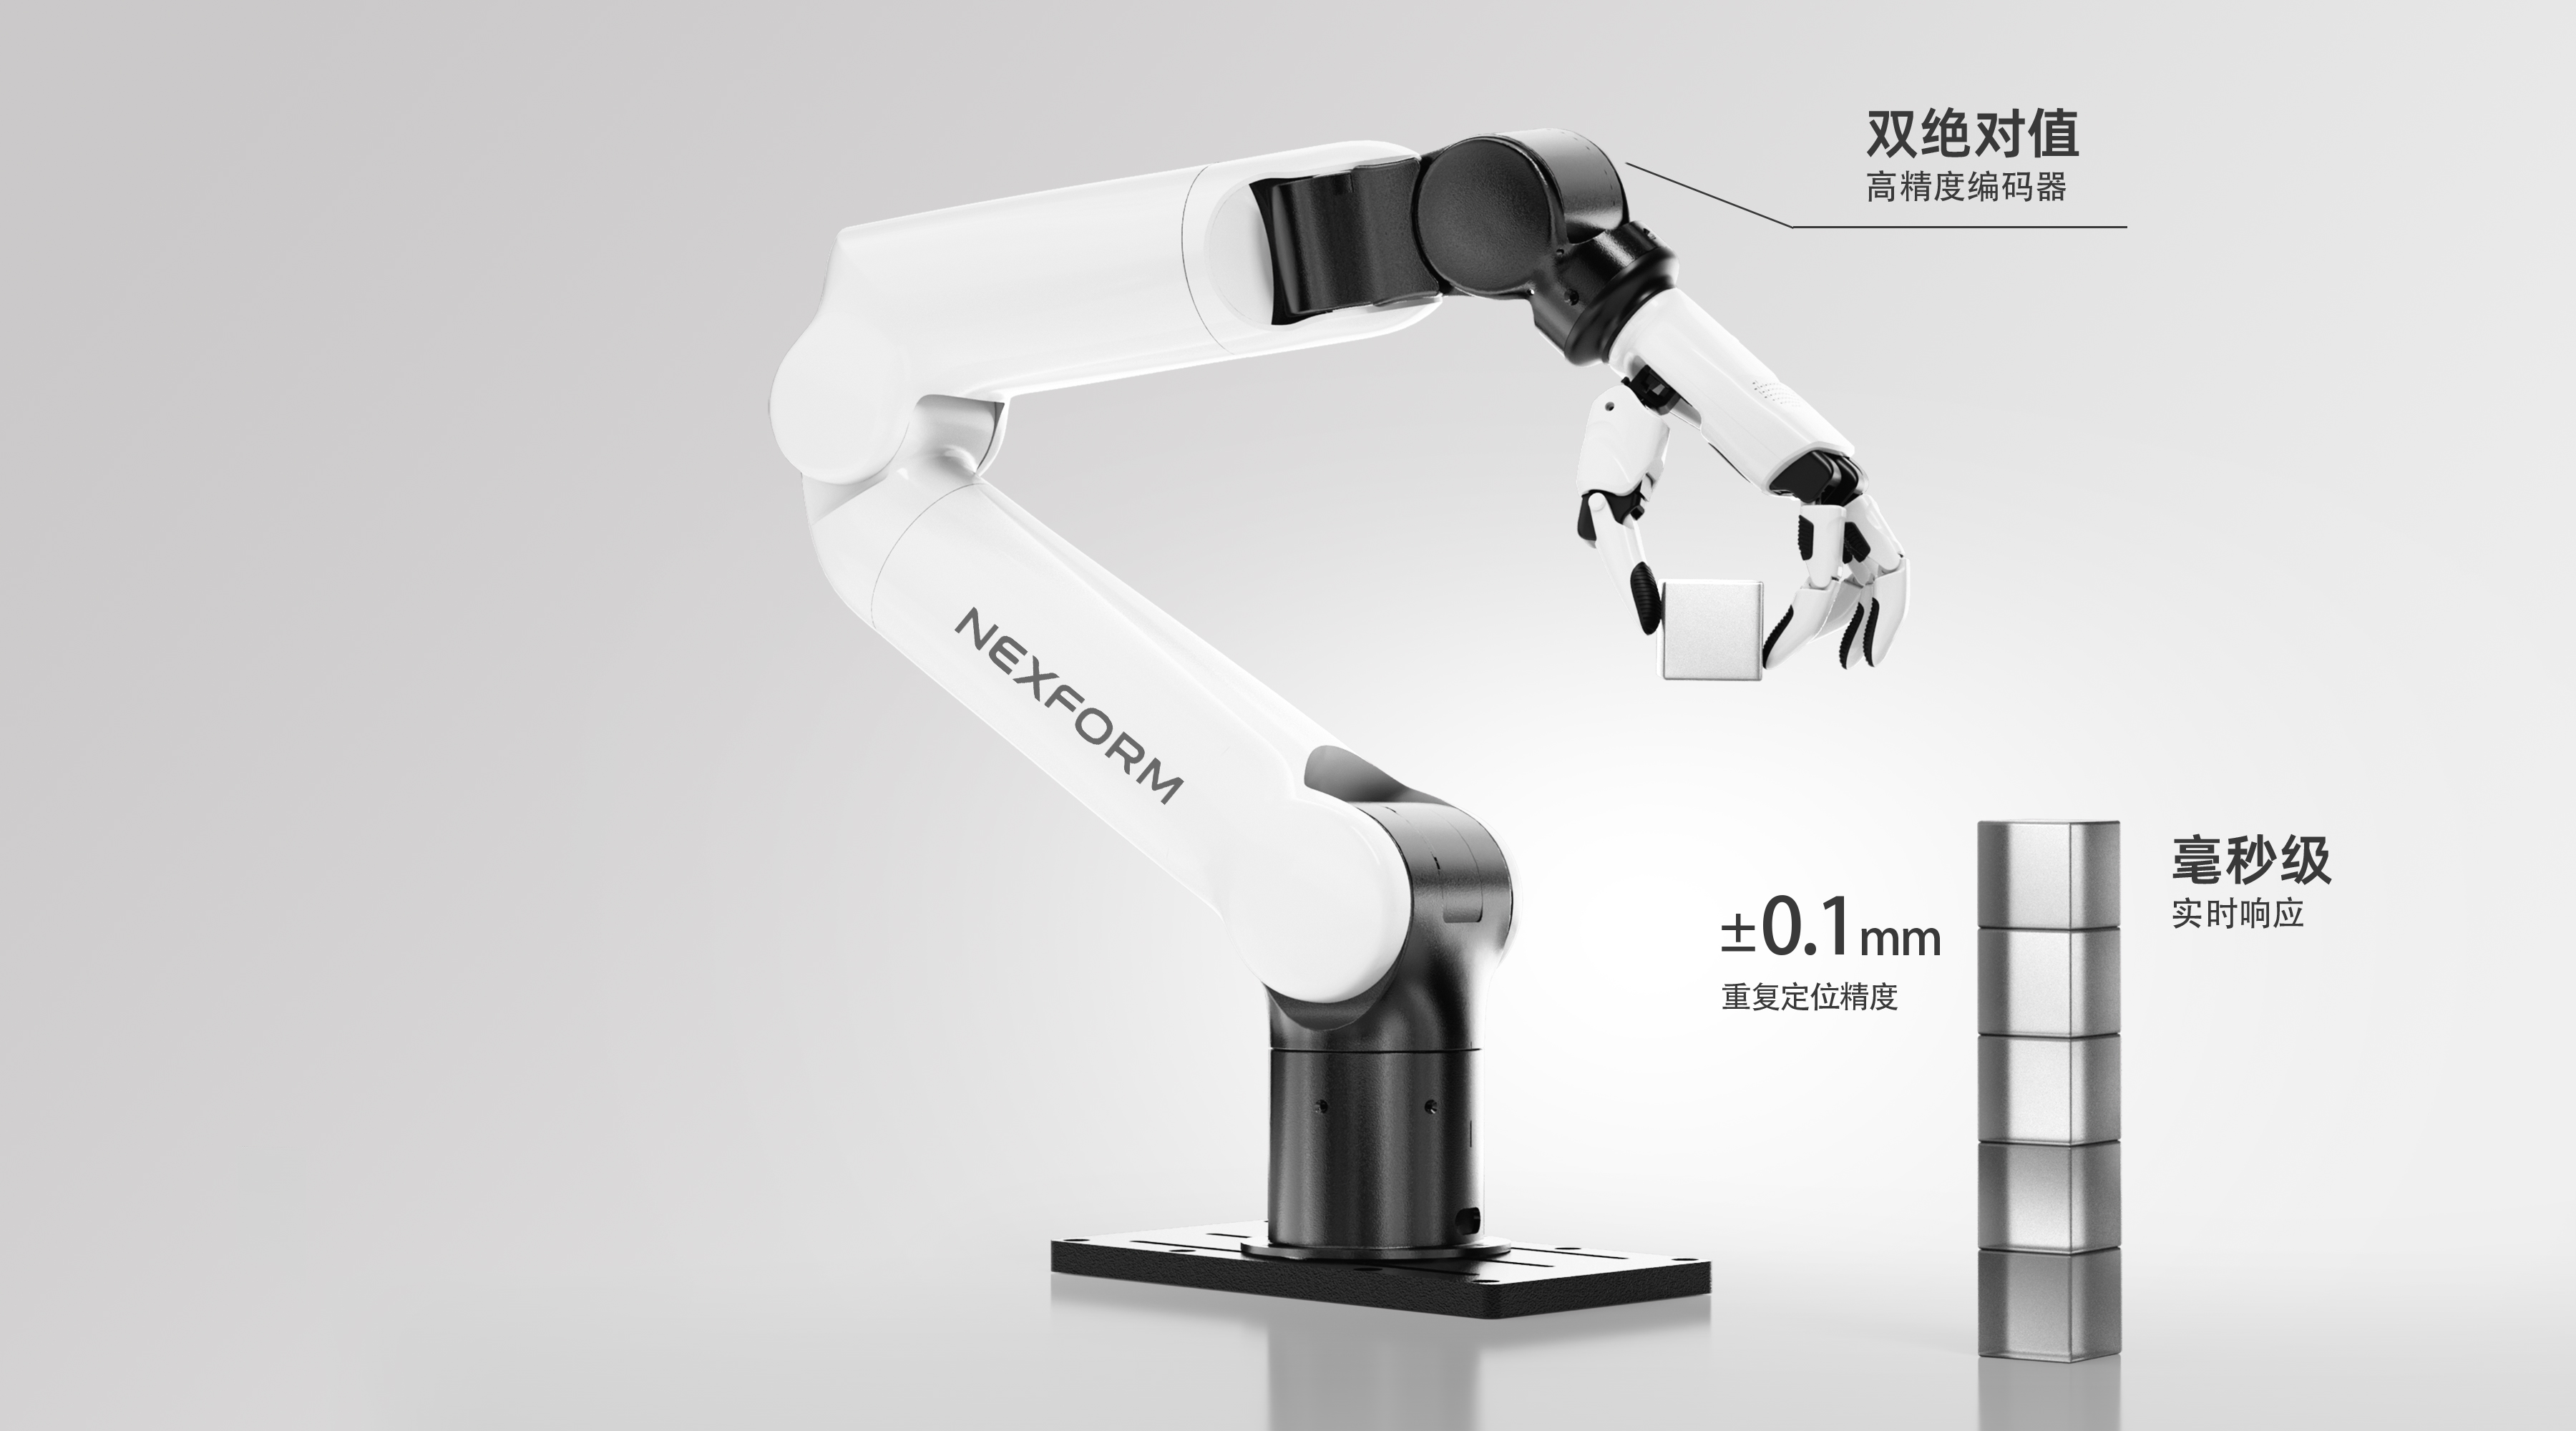
仅5.6kg自重 可负载3kg-5kg
超轻量化 强悍负载 满足适配更多应用场景
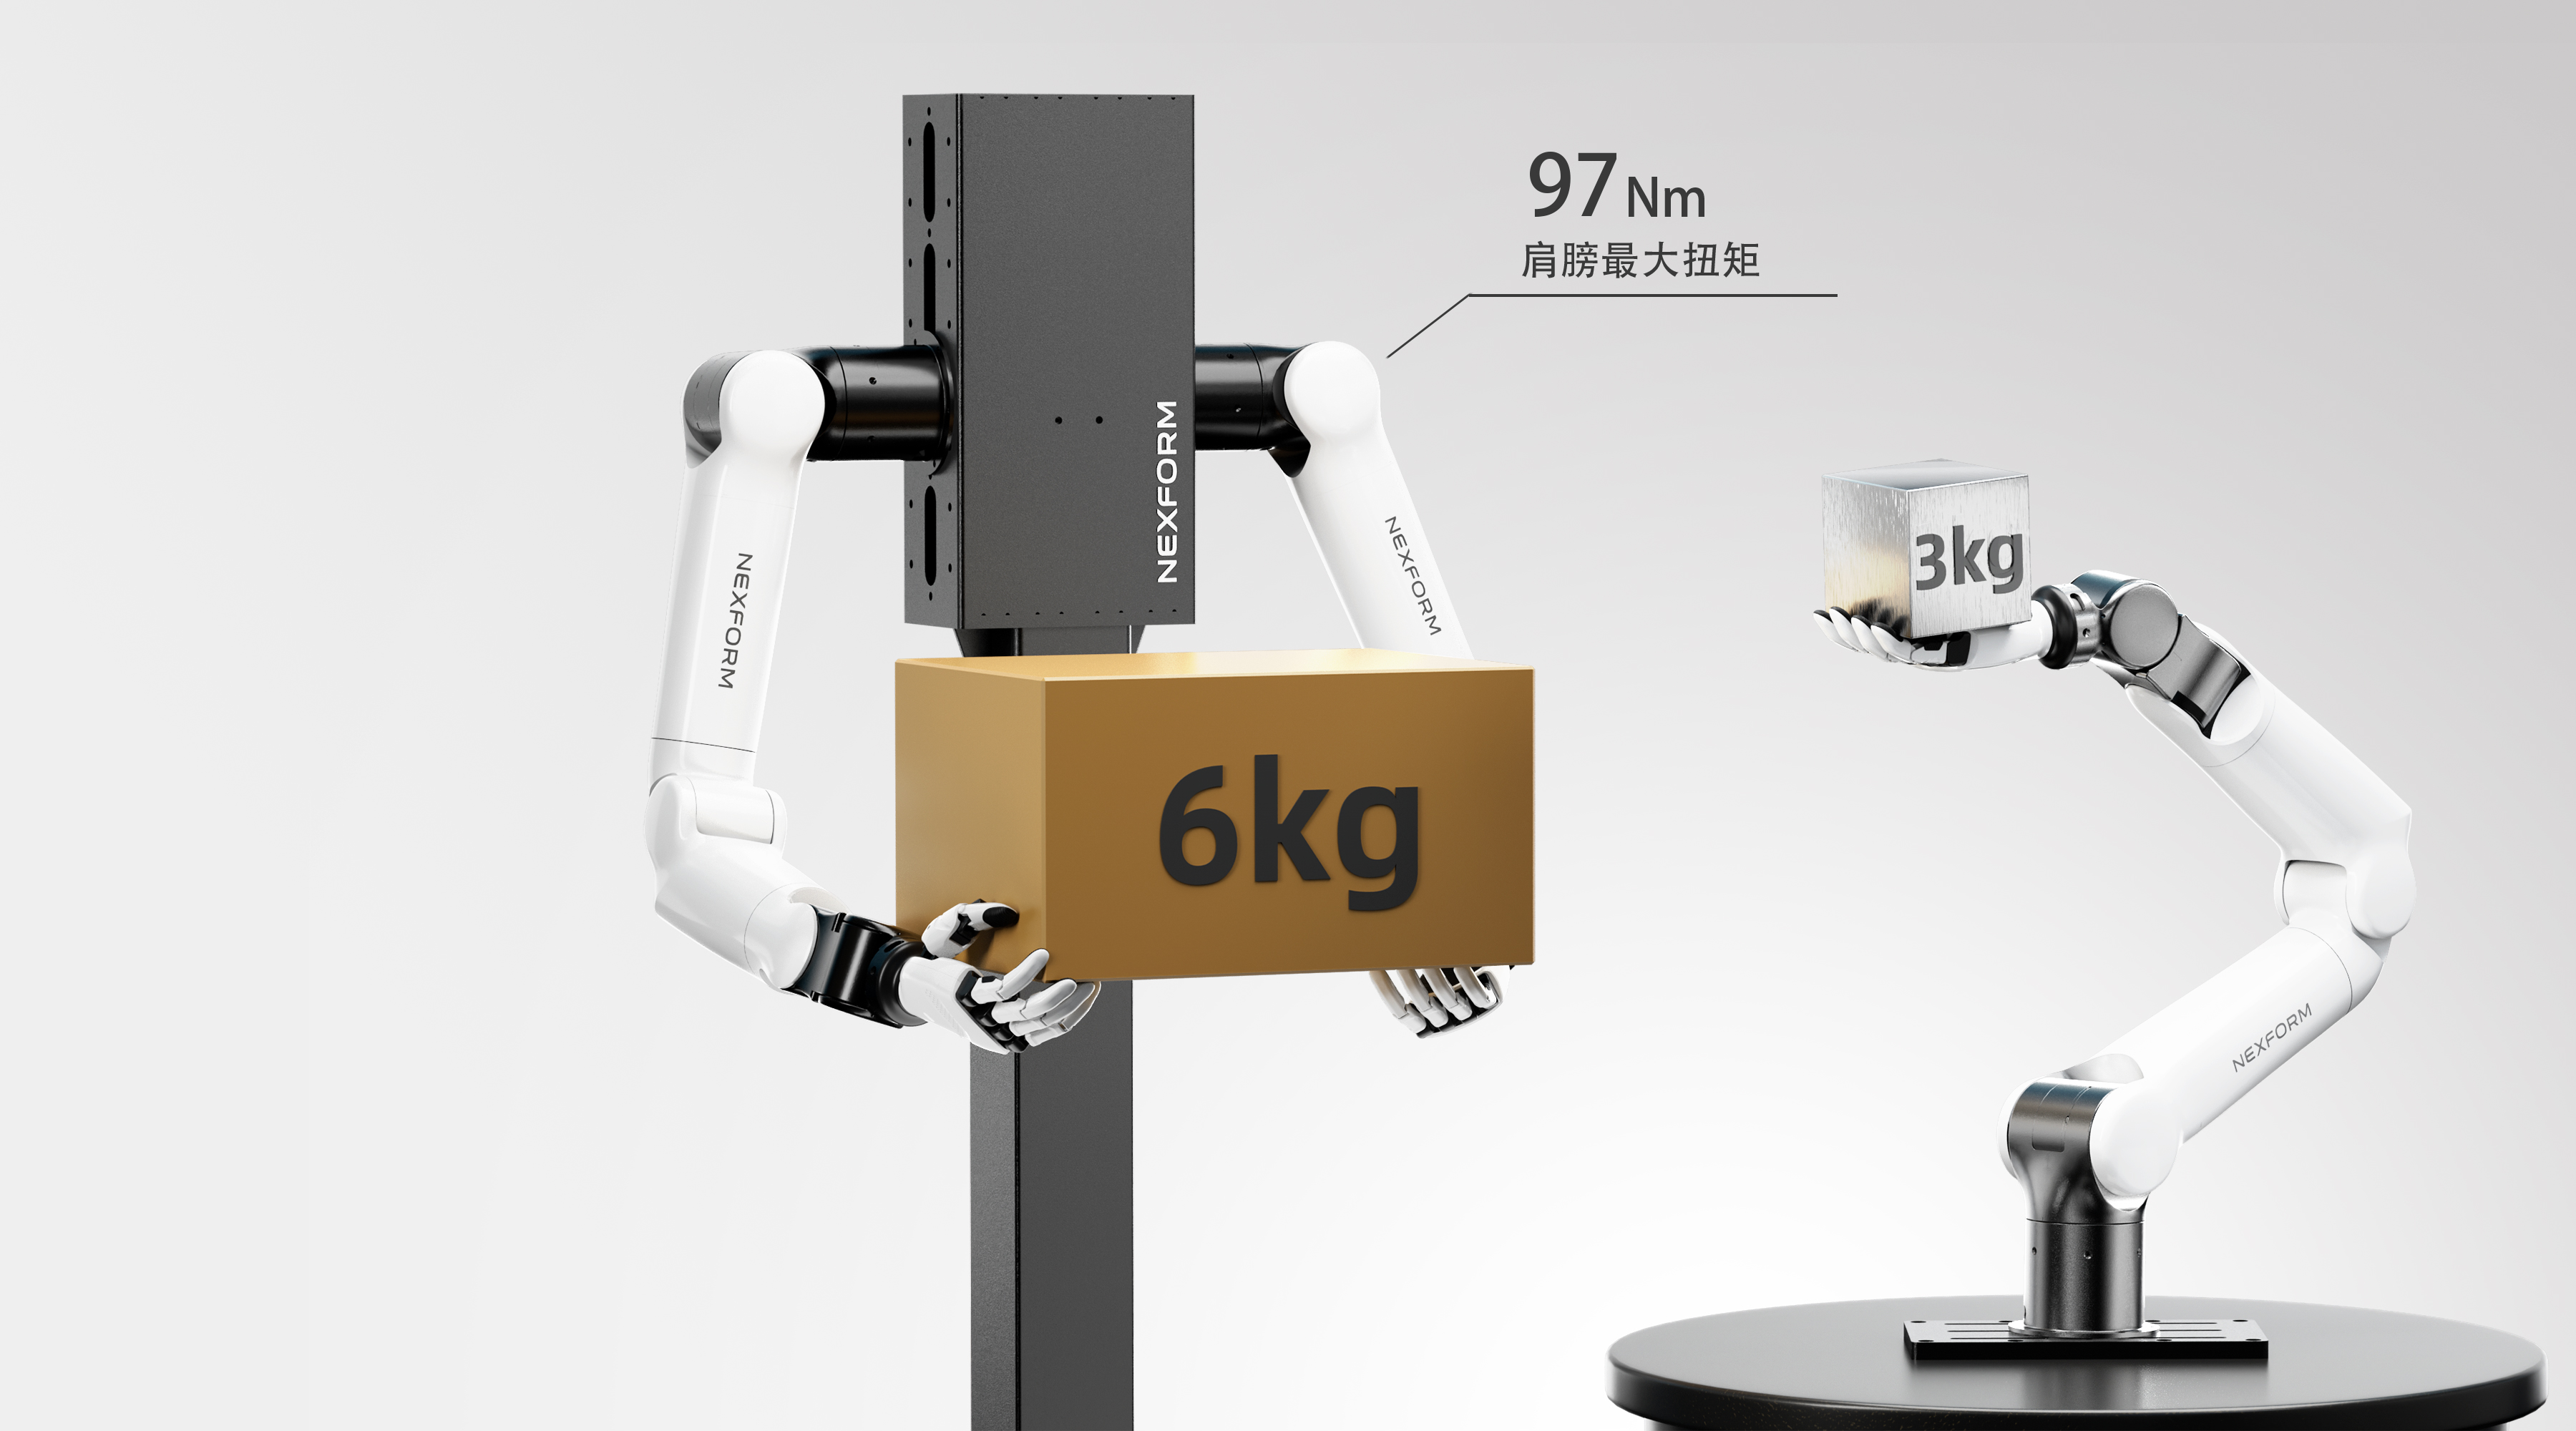
多种安装方式 部署更灵活
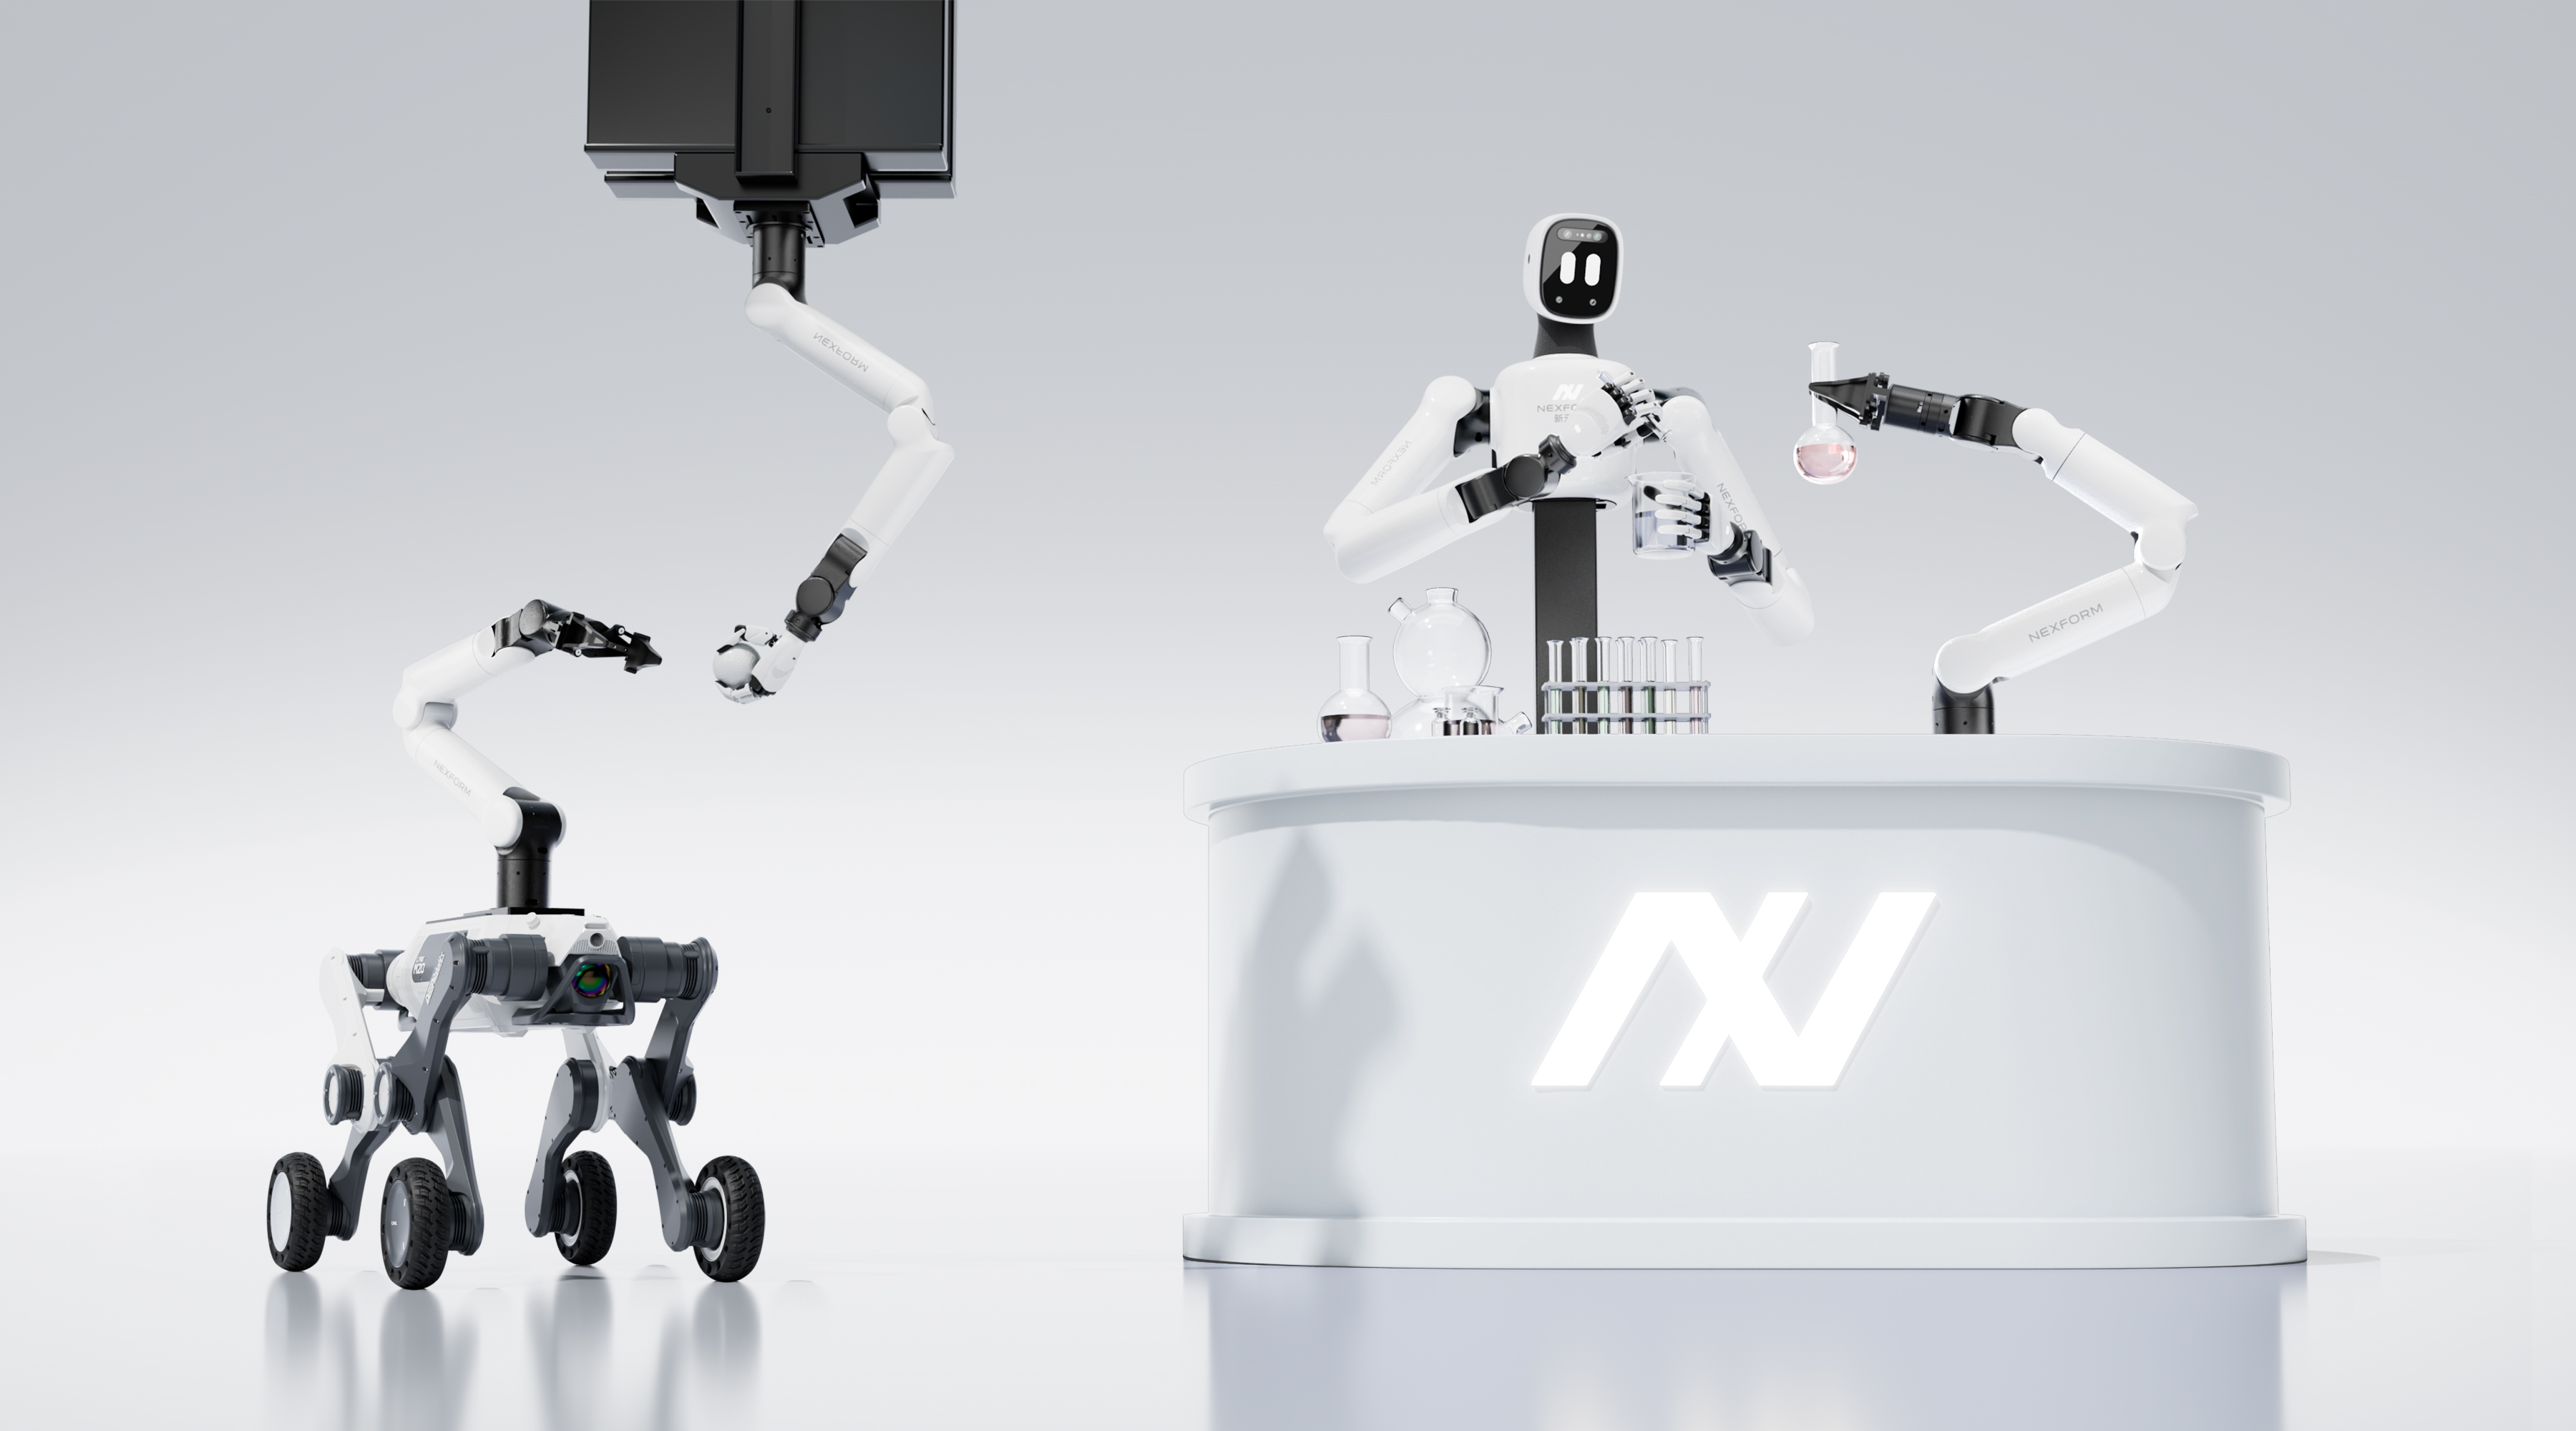
自由构建不同任务的作业部署
支持桌面、侧装、倒装、移动等各类安装方式
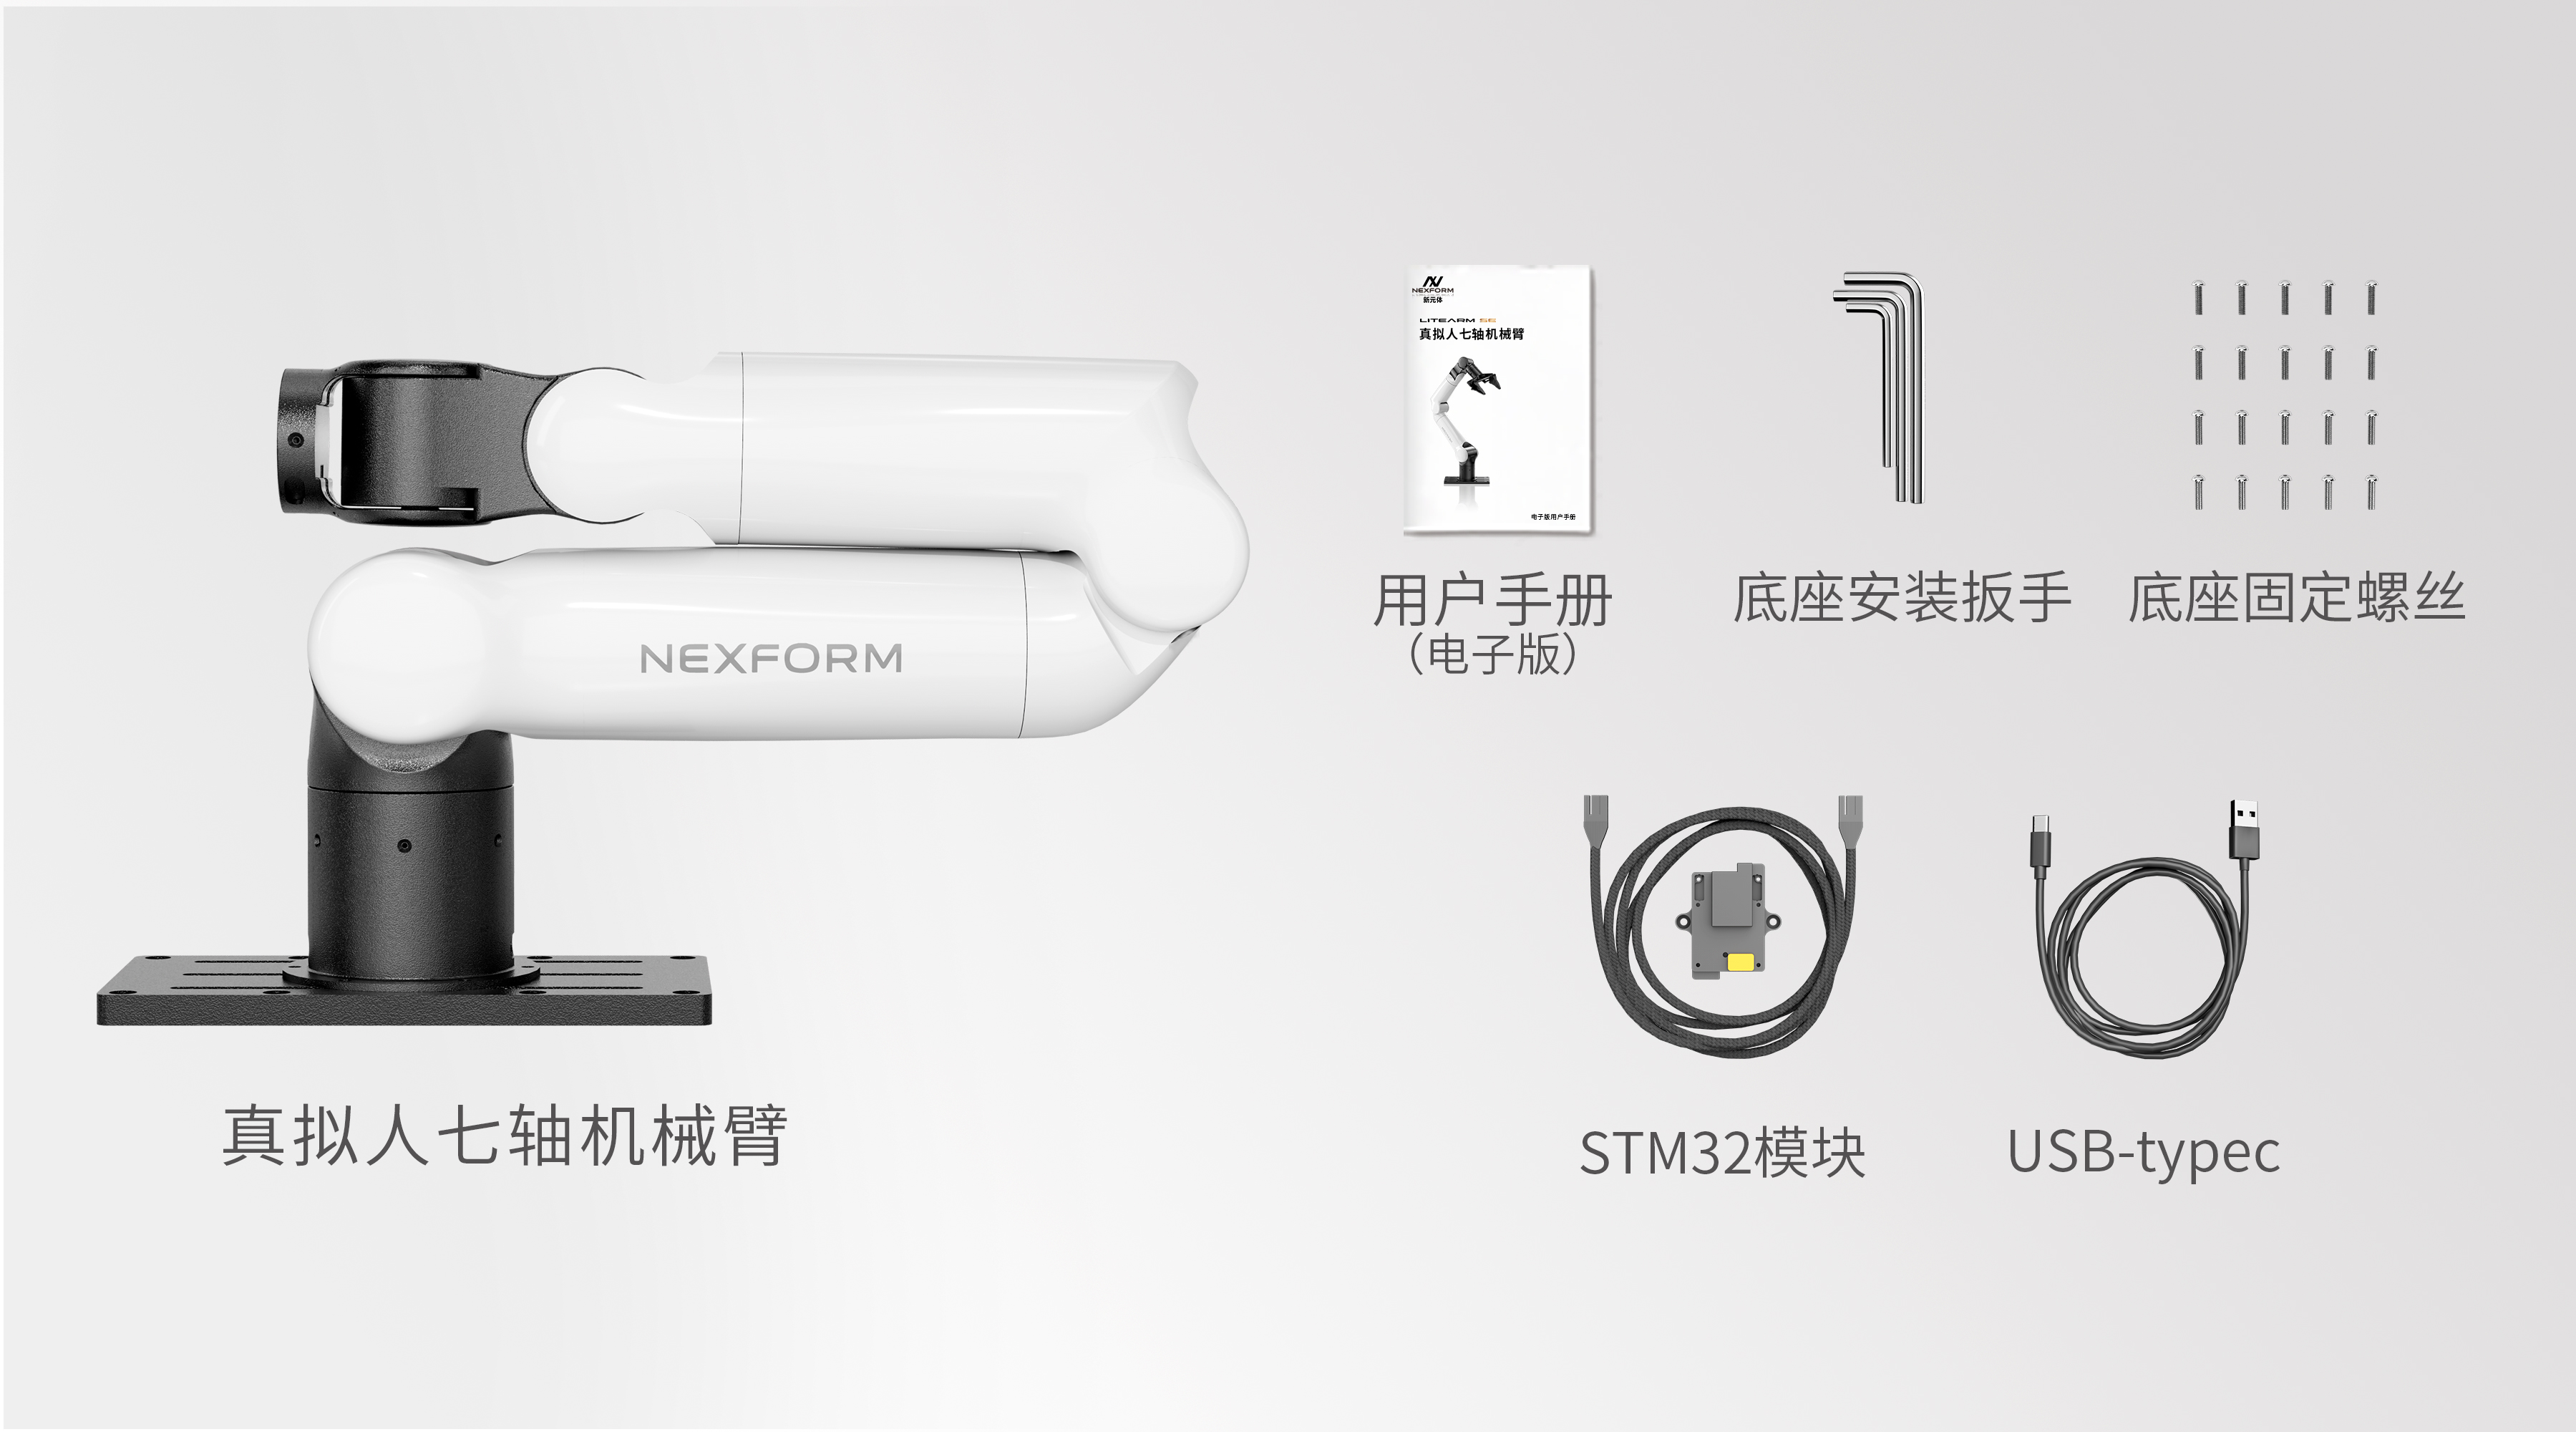
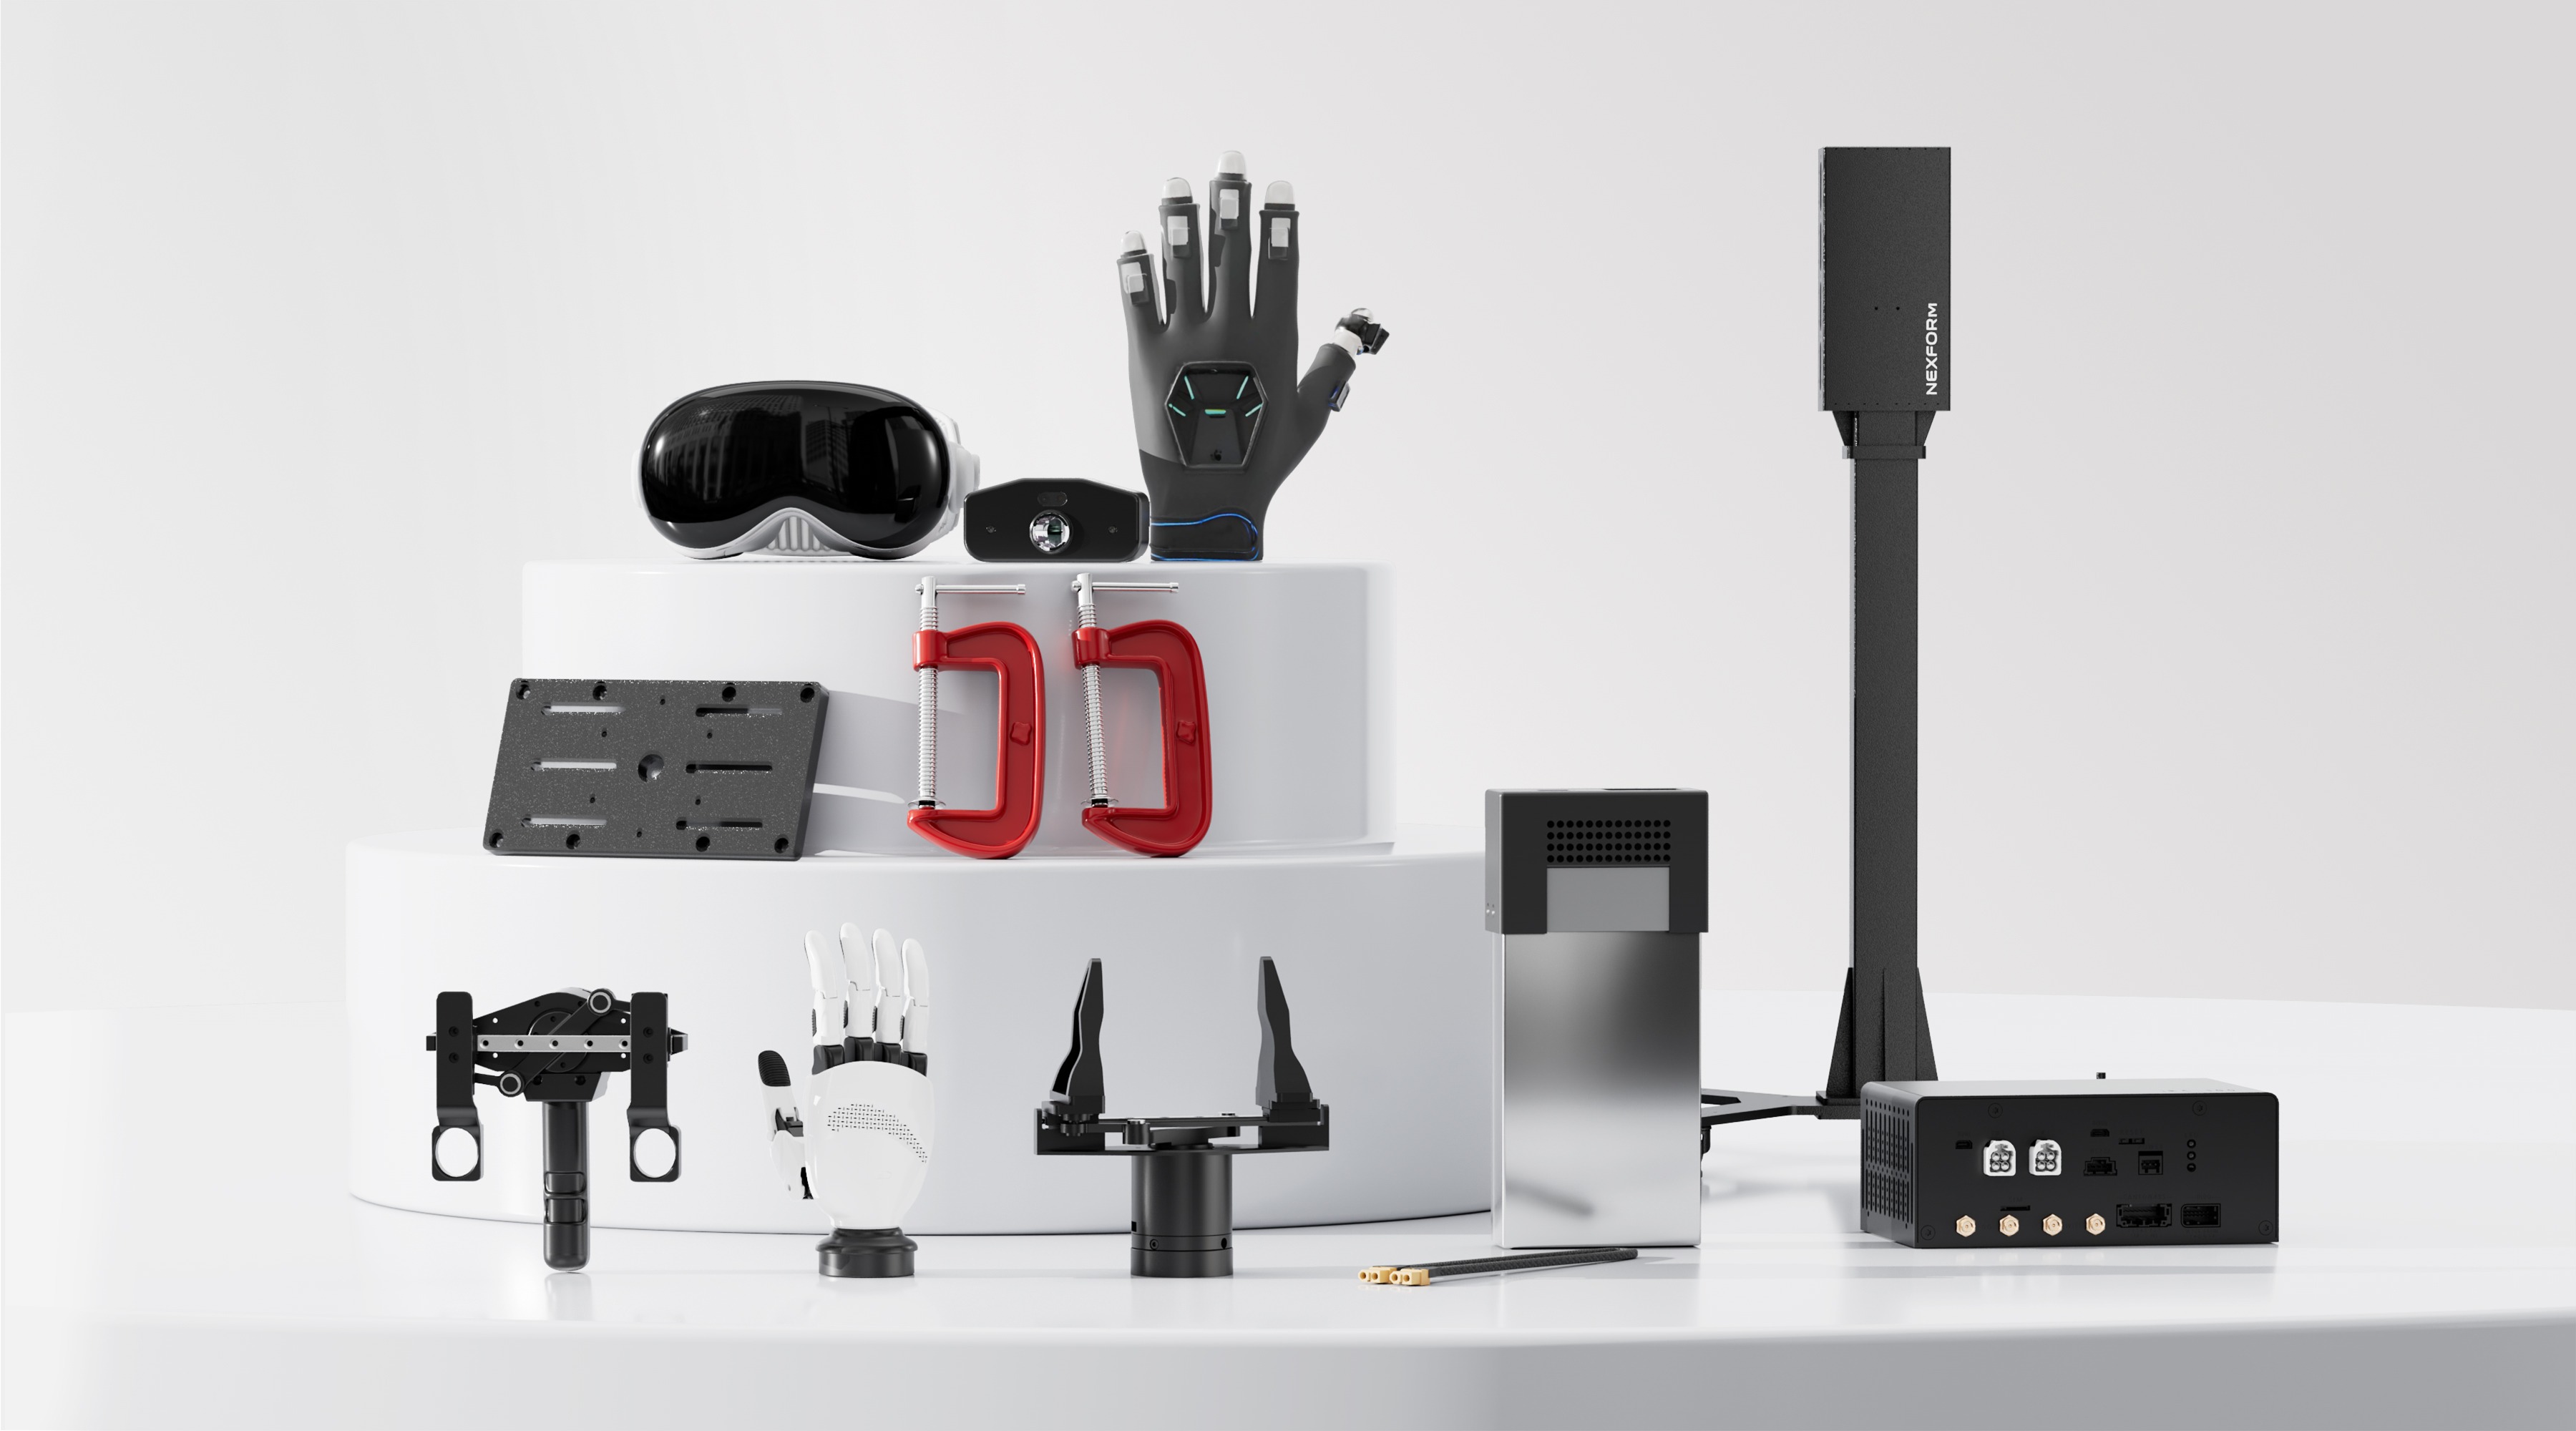
采-训-推一体化具身开发平台
即插即用 全栈开源
新一代机械臂控制台
协同四足机器人移动操作
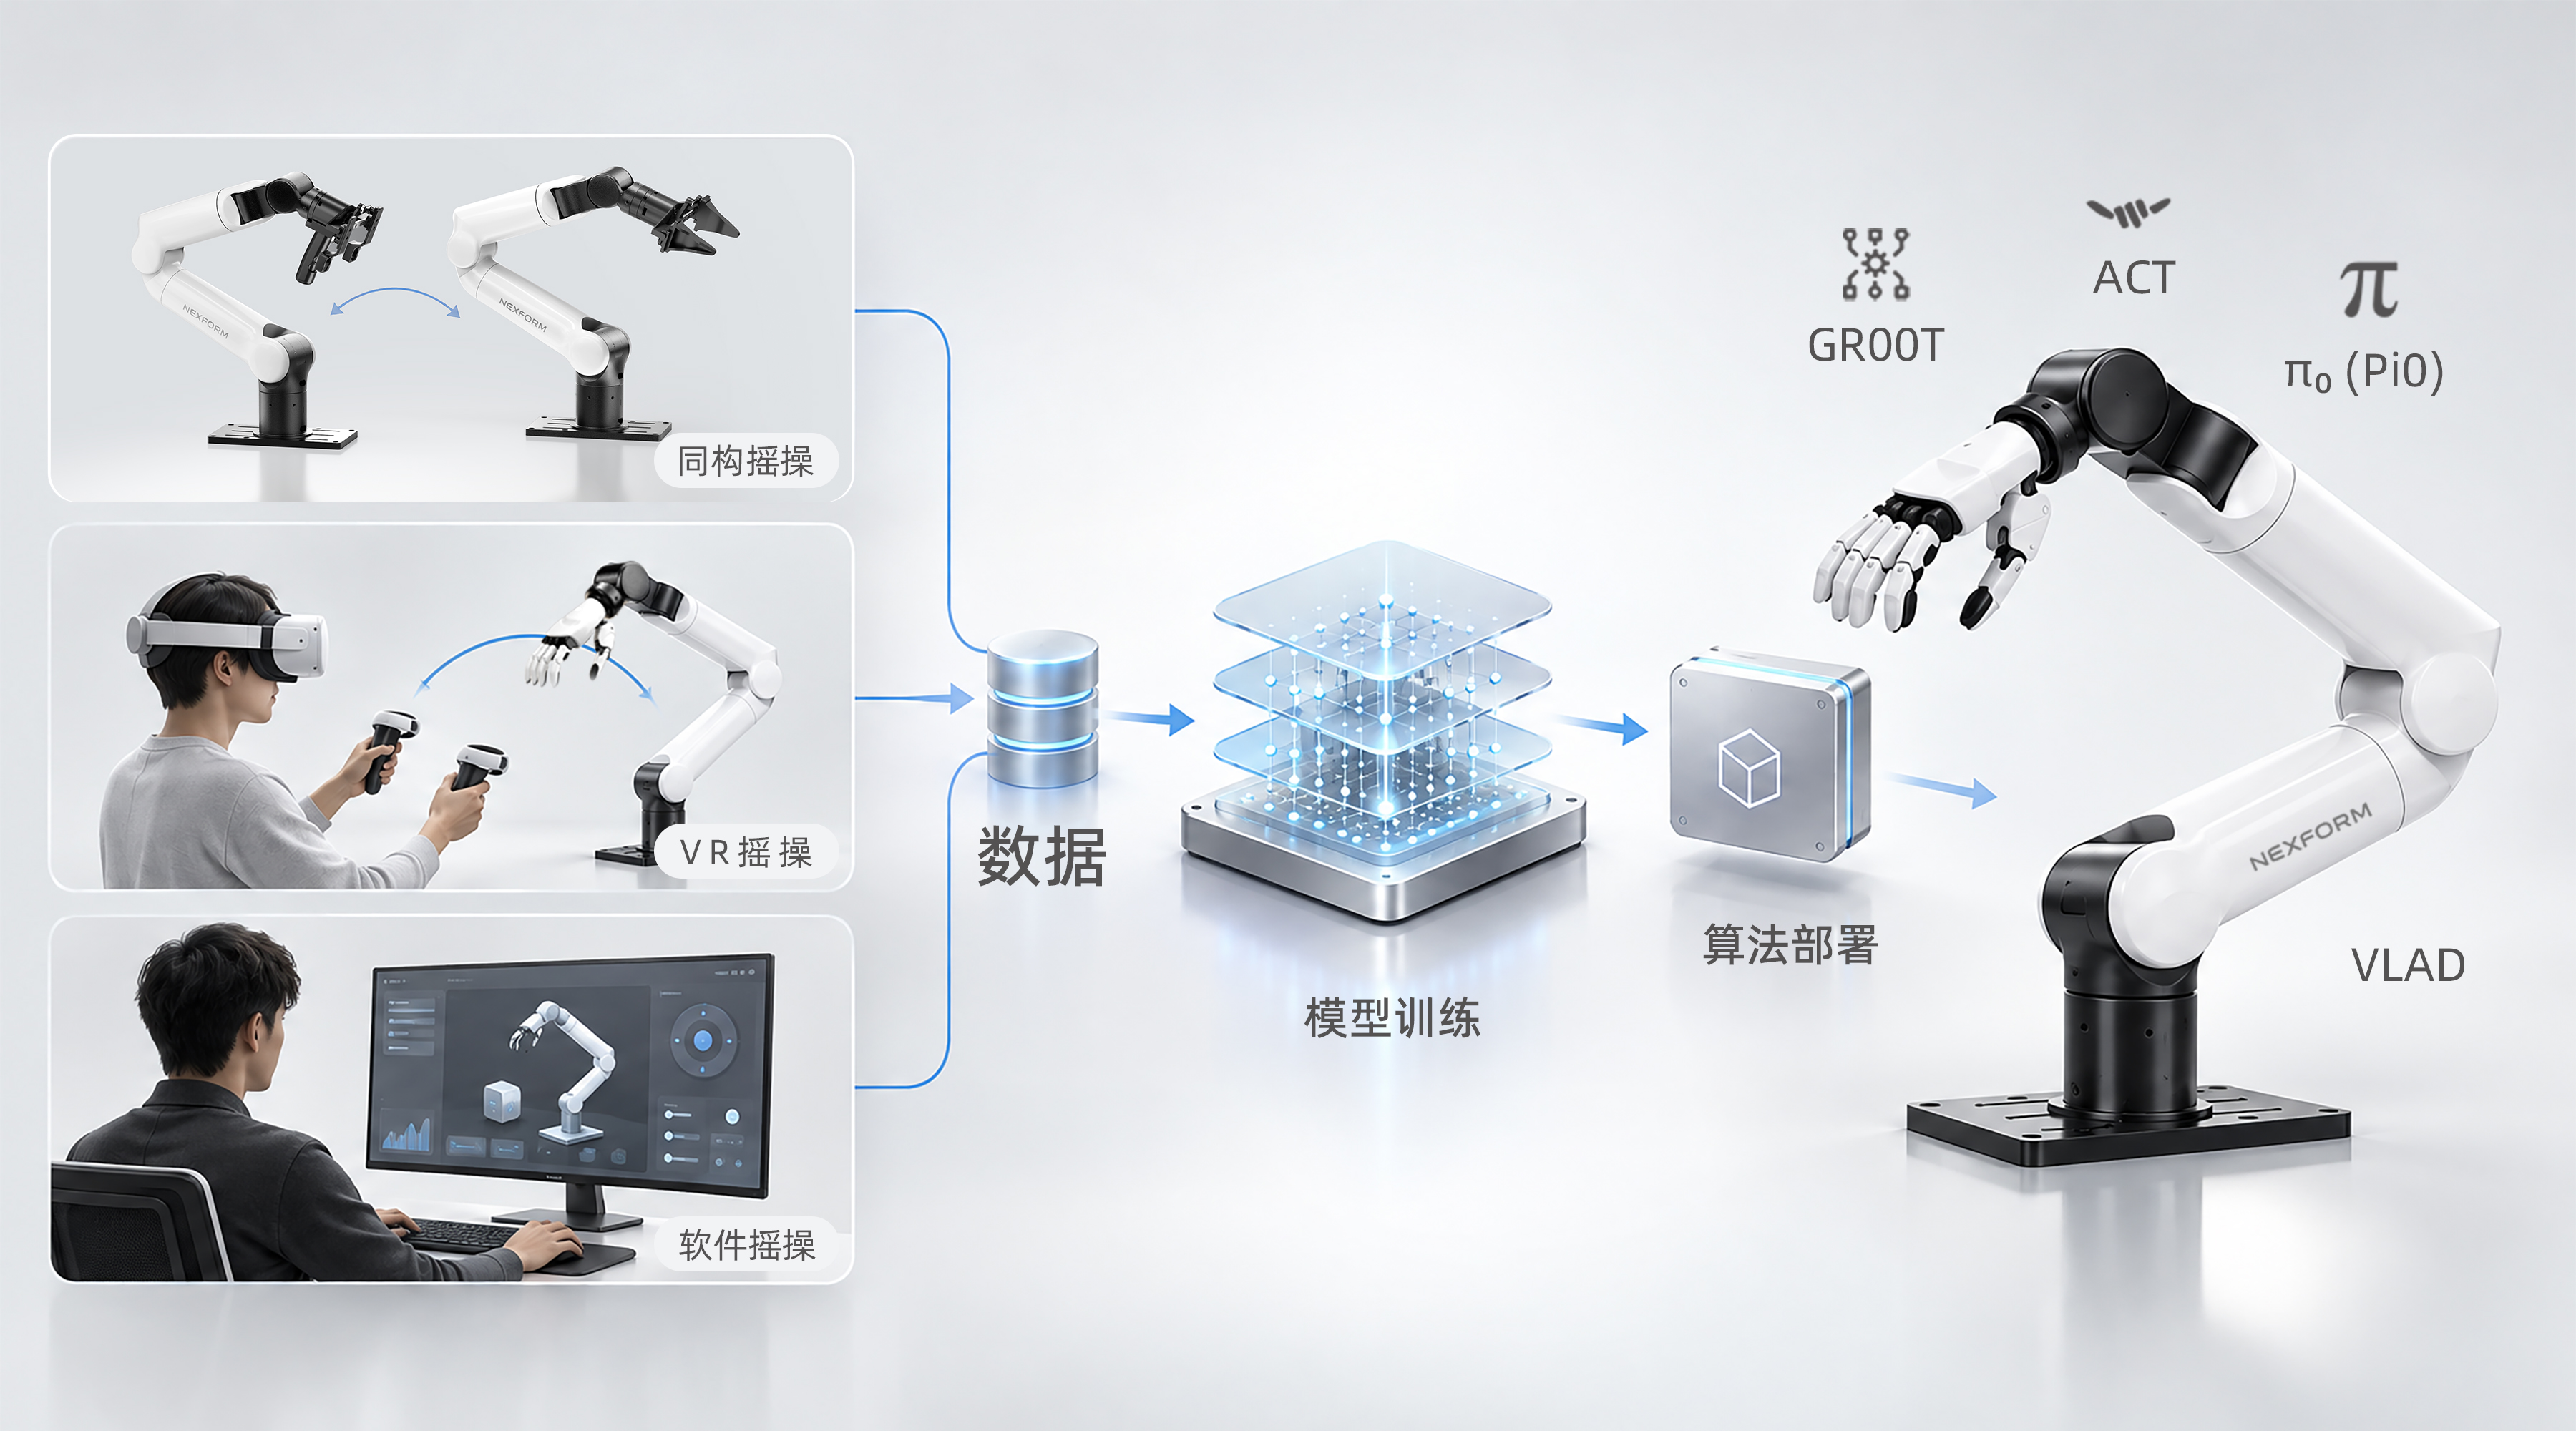
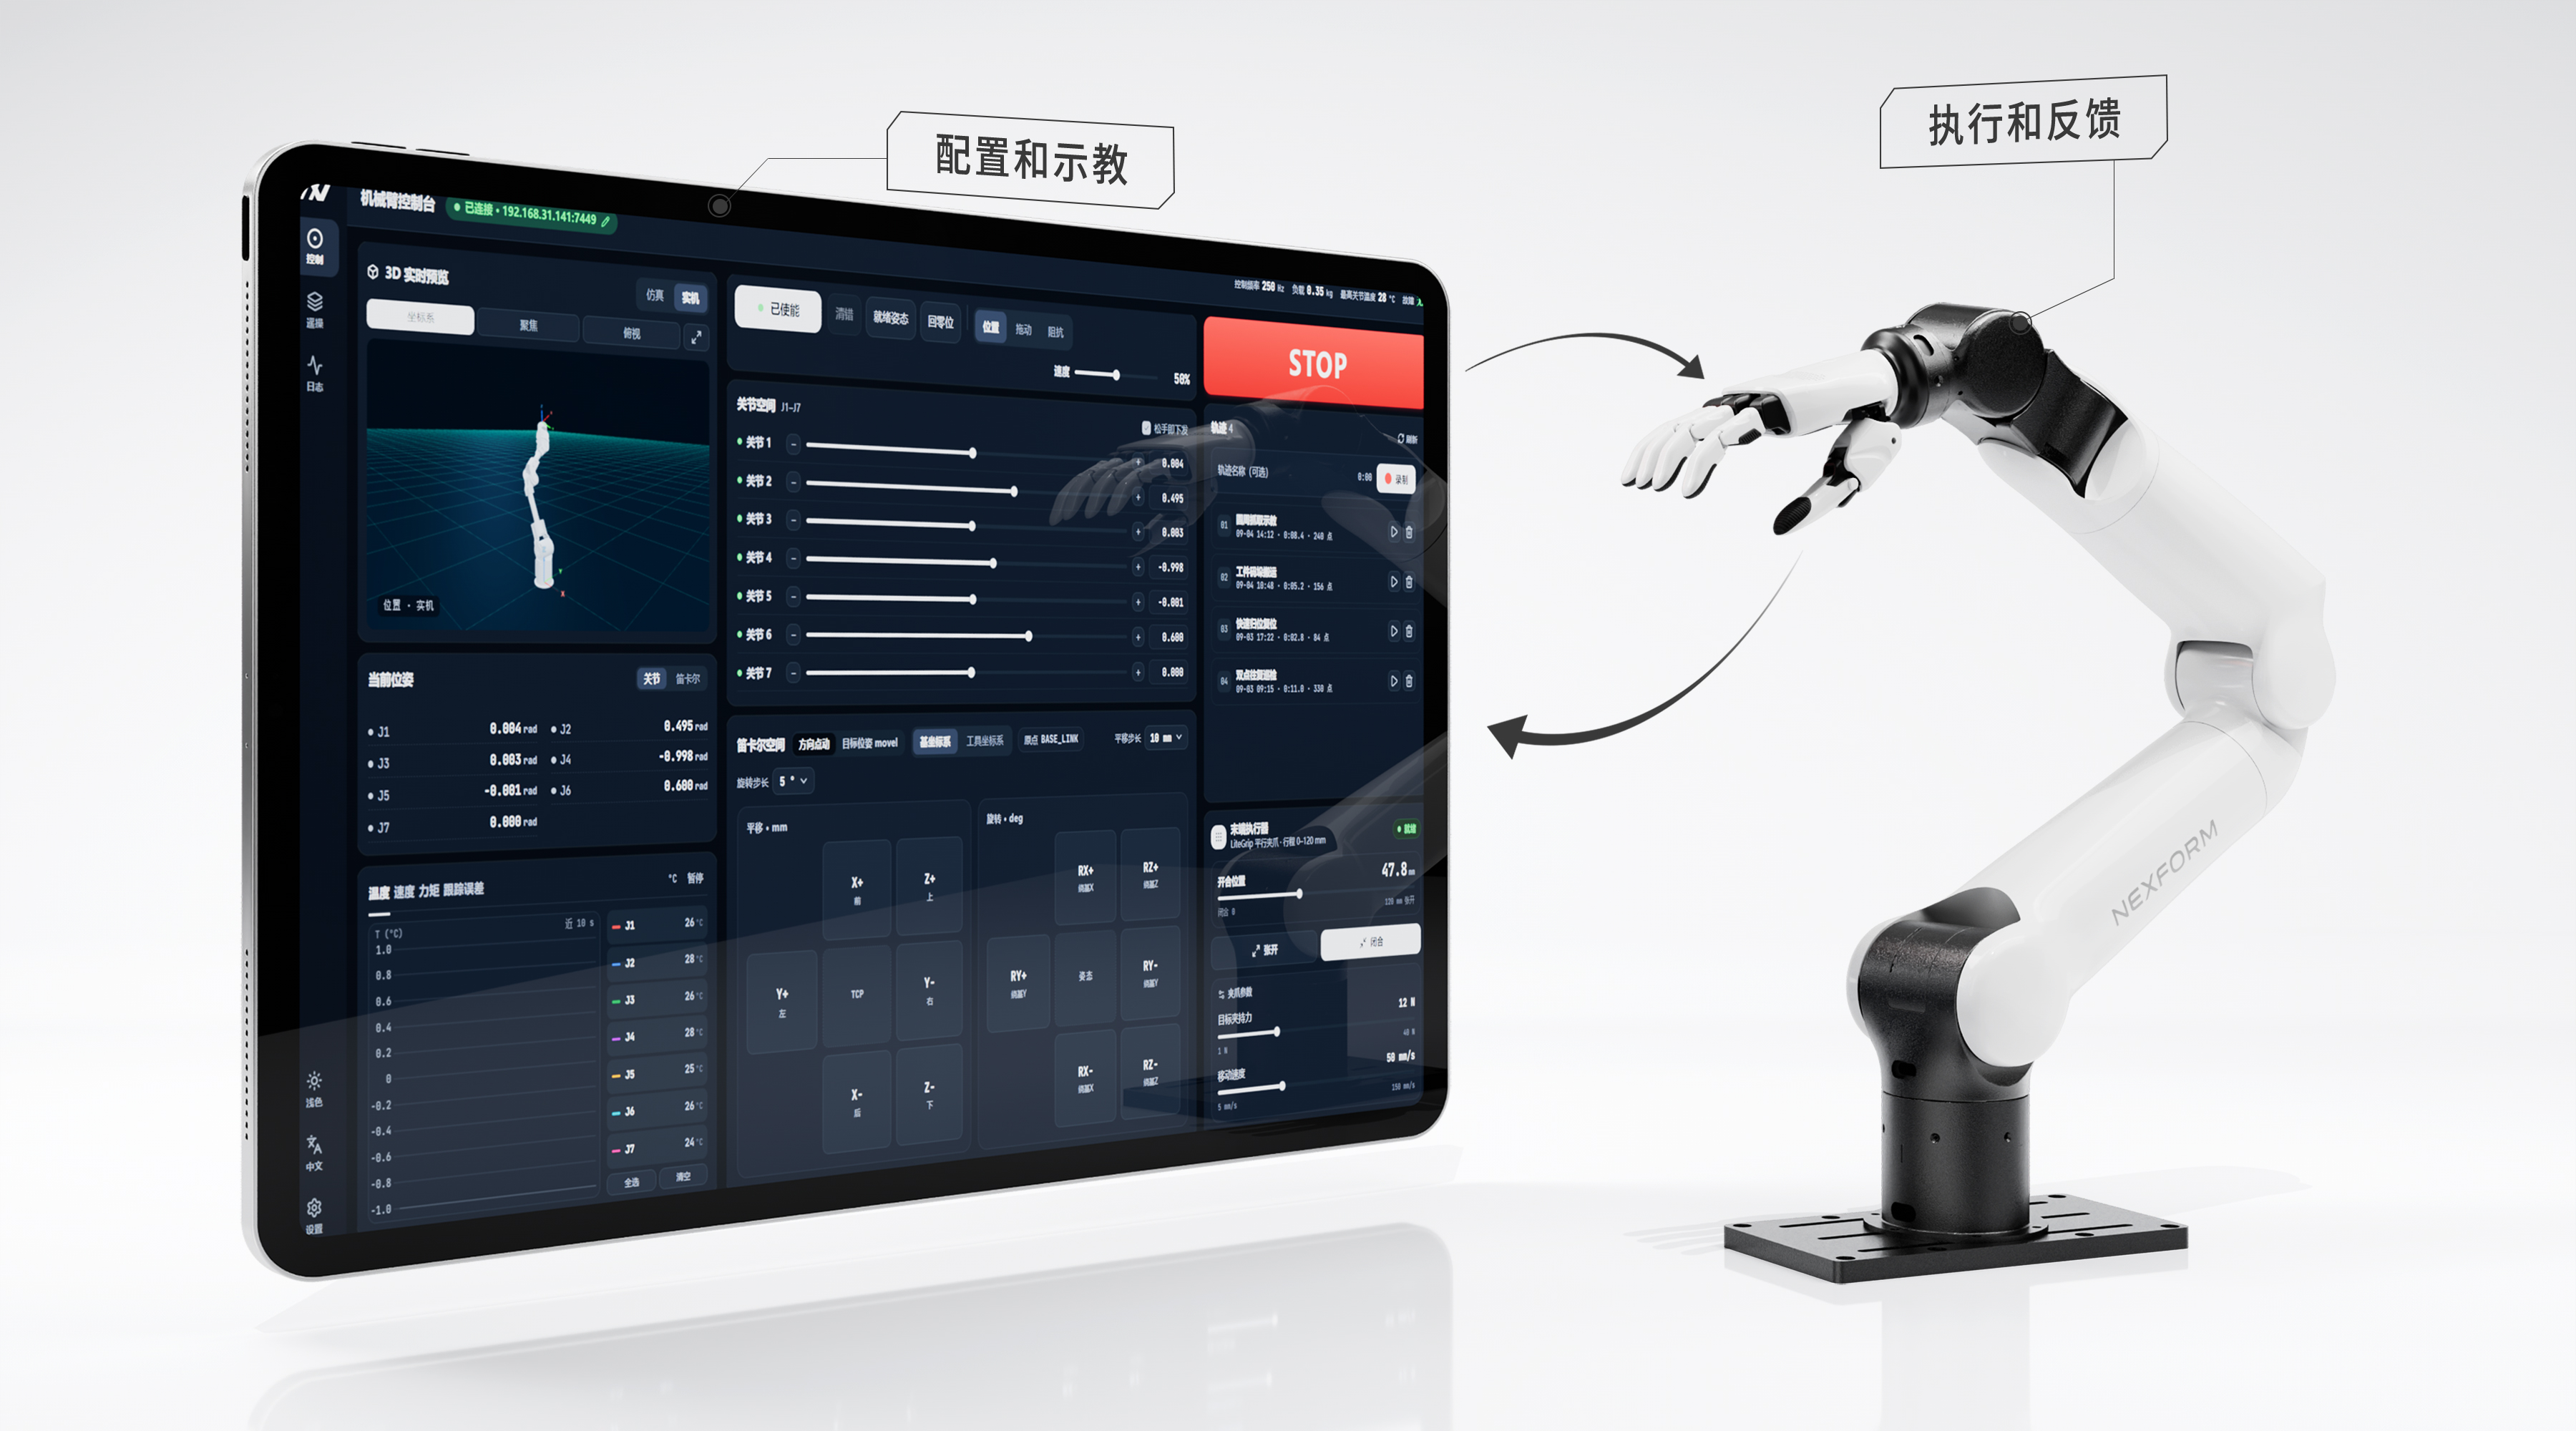
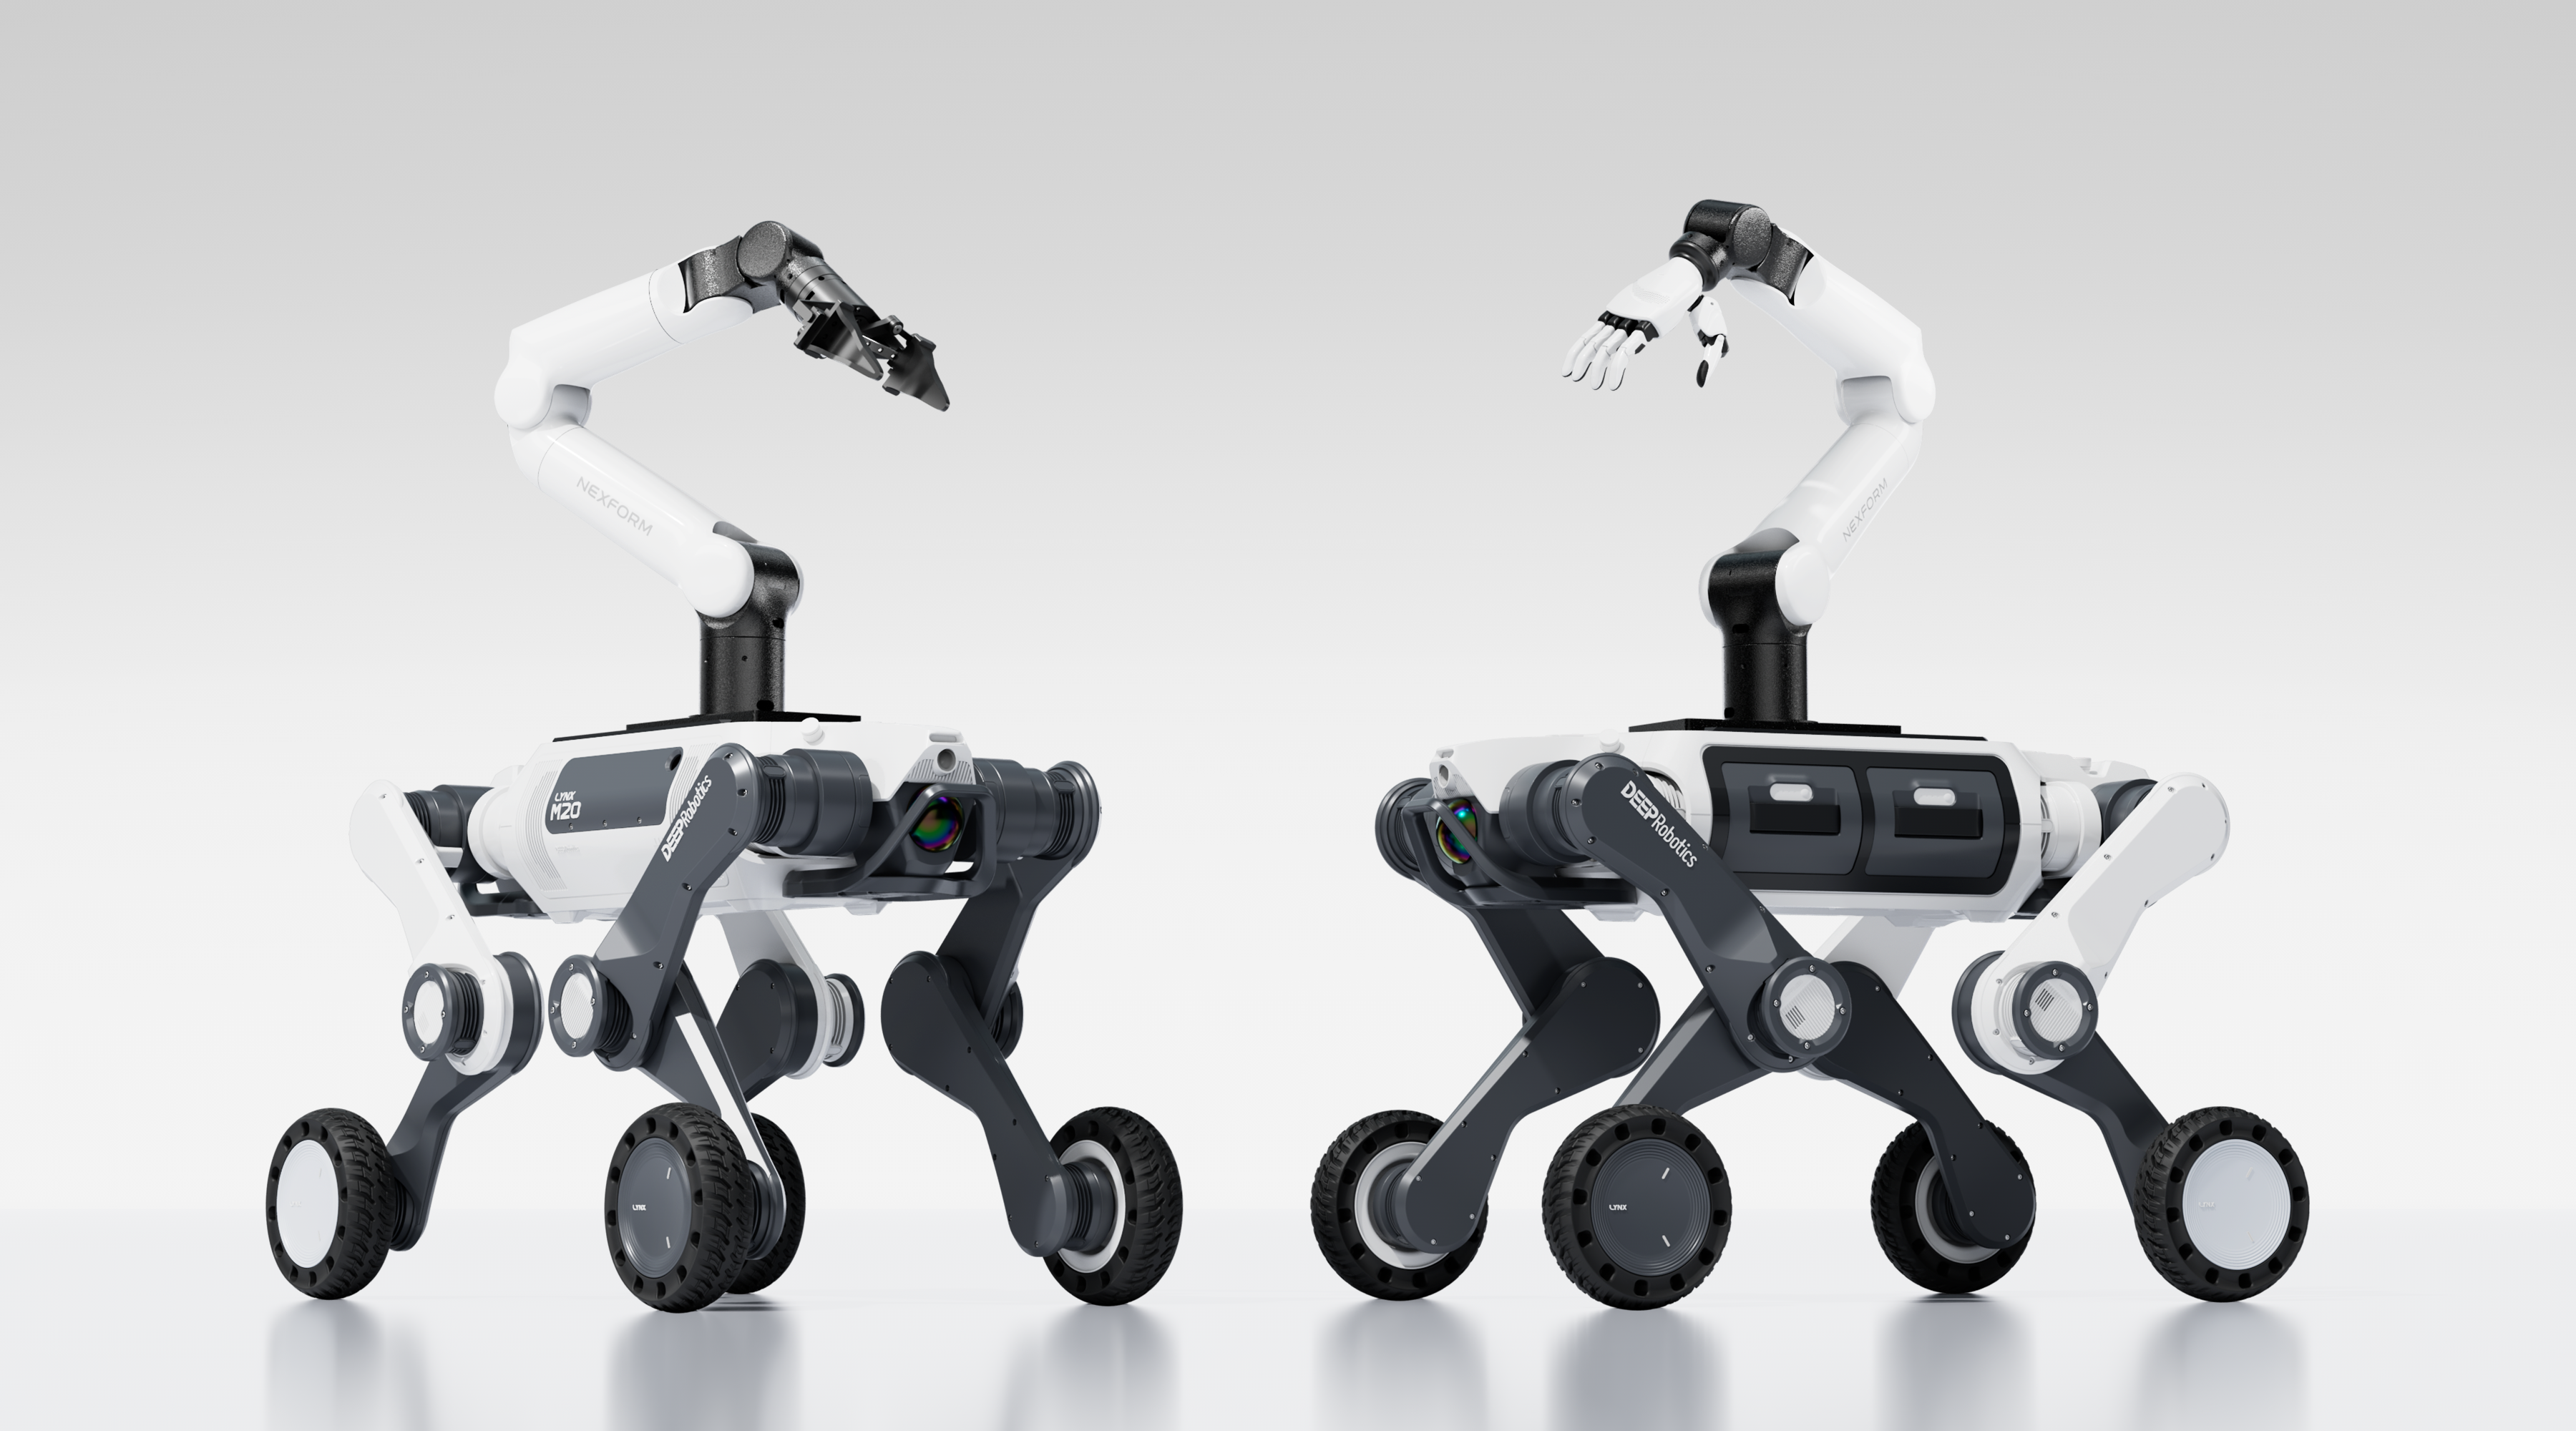
支持同构遥操、VR遥操、软件遥操等多种方式,从数据采集、模型训练到算法部署,一站式全面打通
2小时玩转VLA丰富完整的示例教程与开发生态
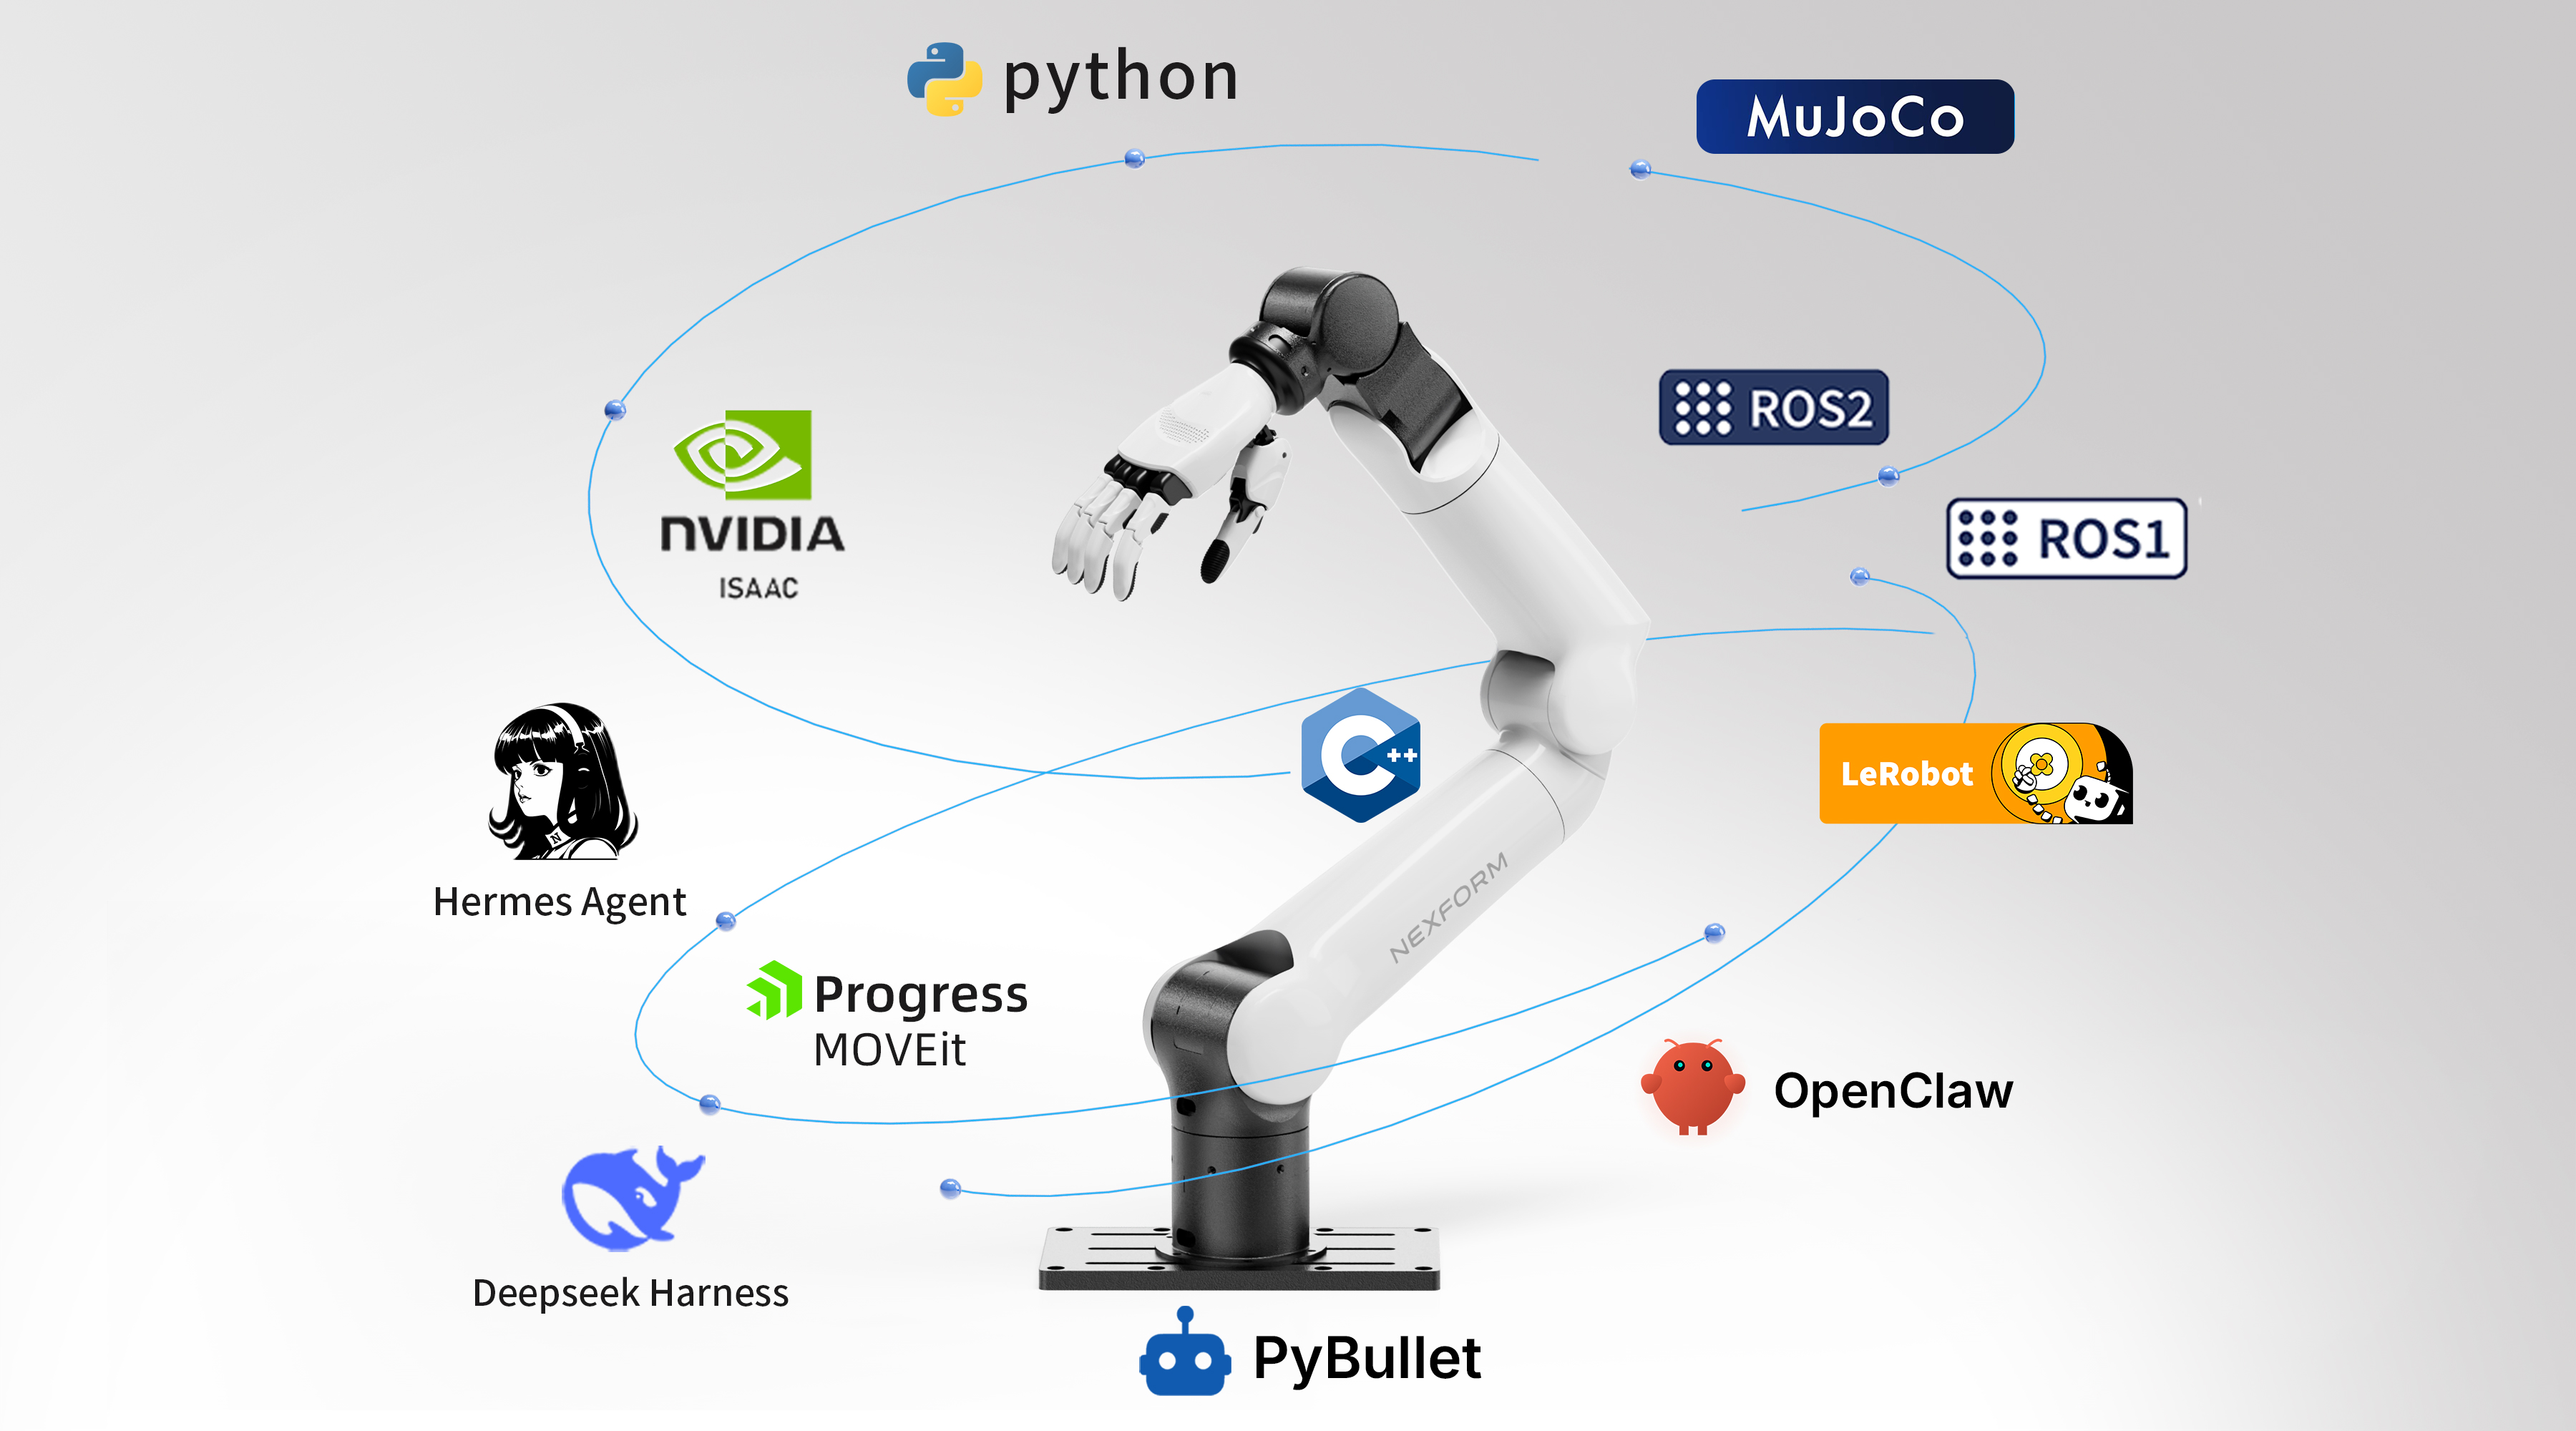
支持Python全流程开发兼容ROS1与ROS2
全开放SDK,支持Python、C++、JavaScript等多语言二次开发
开放底层实时控制接口与仿真环境,无缝接入主流具身VLA大模型
支持NVIDIA IsaacSim, MuJoCoGazebo等主流仿真平台
配备完整清晰的模型文件(URDF、STP)即取即用
专业文档体系支持更新包括使用手册与二次开发指南等
应用场景
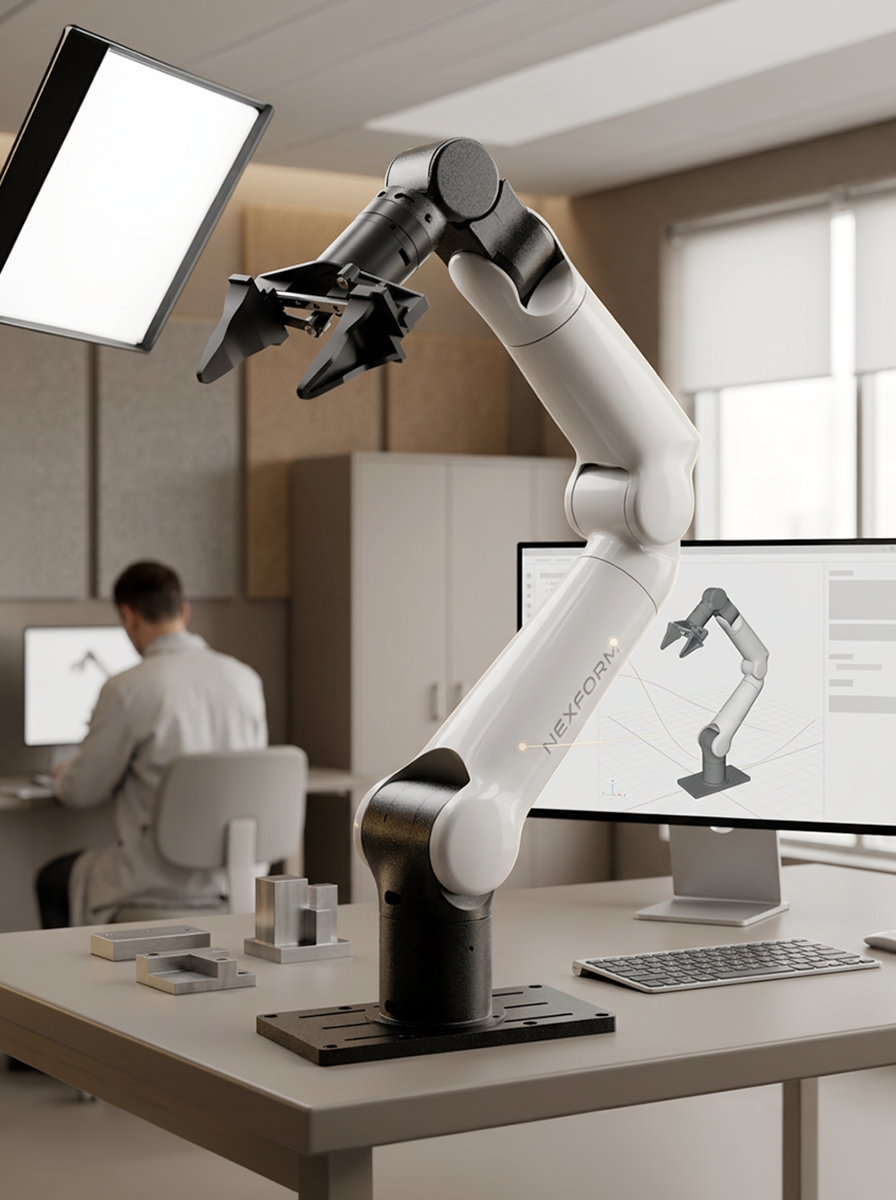
支持仿真环境算法训练与 sim-to-real 迁移验证,加速策略迭代。
仿真学习
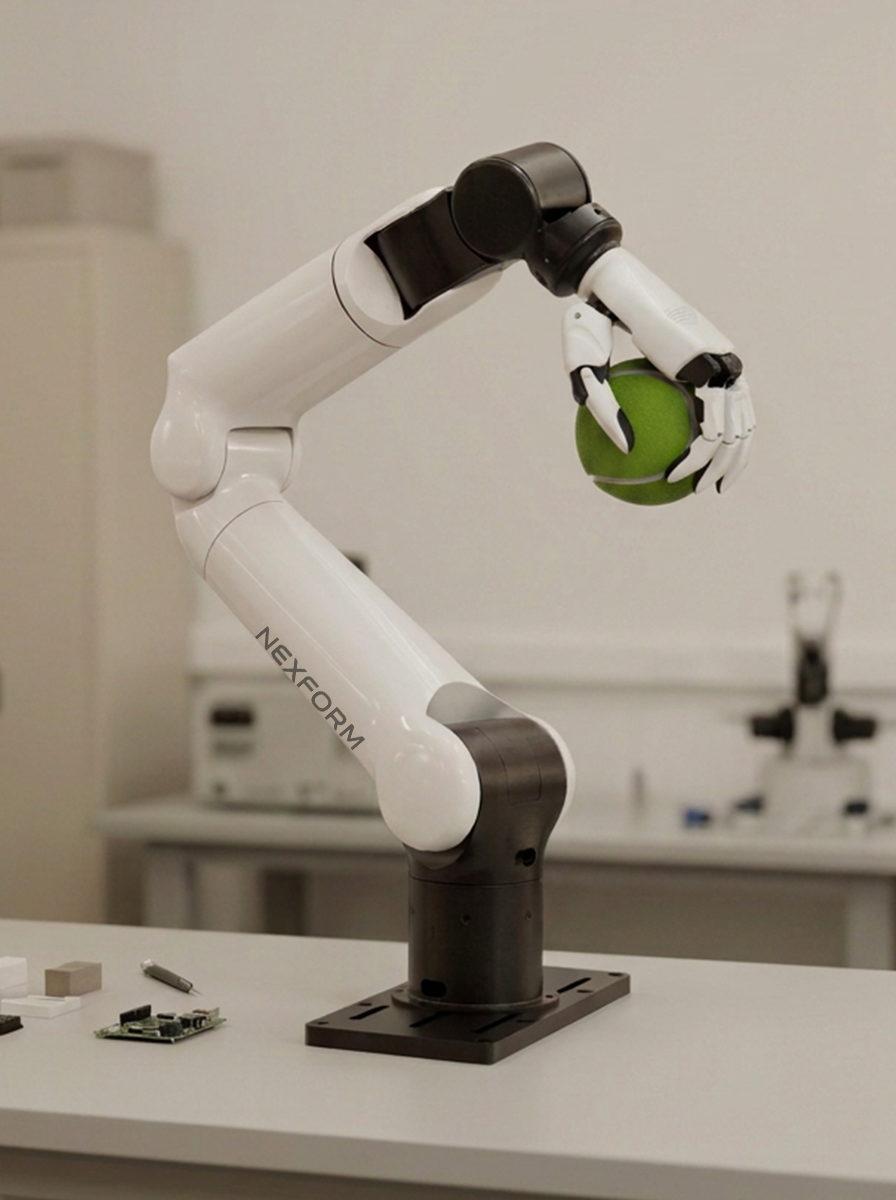
开放式 ROS 生态与 SDK 接口,支持算法验证与教学实训平台搭建。
高校科研
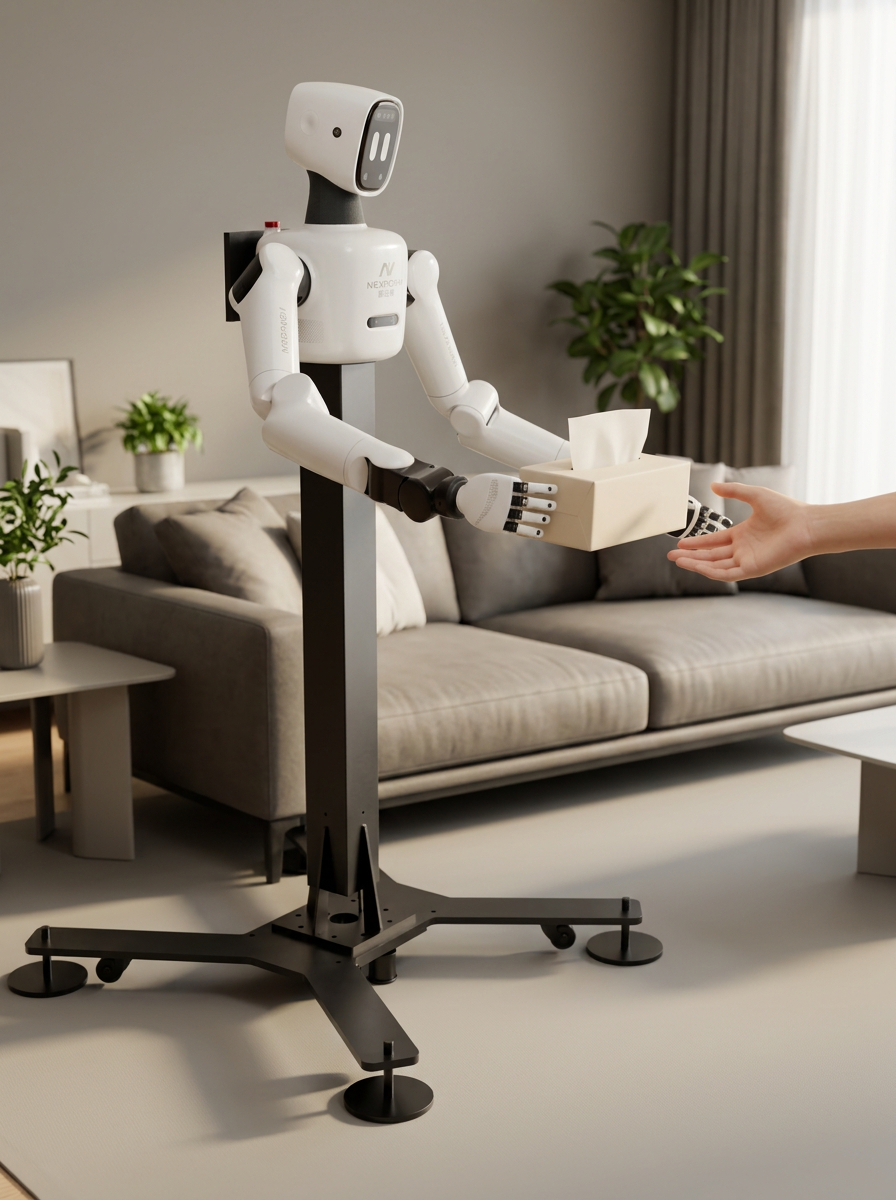
日常物品递送与简单家务辅助,提升居家生活便利性。
家庭辅助
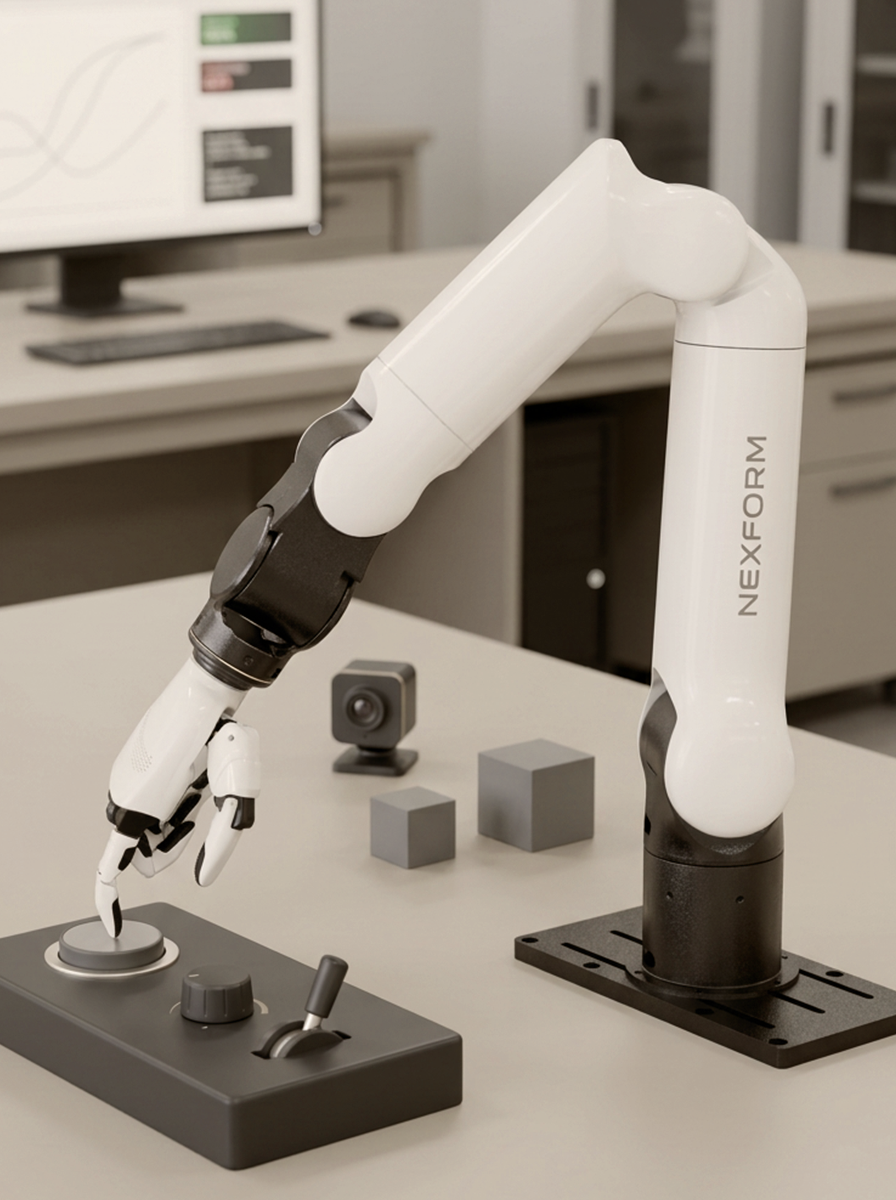
七轴高精度力控与柔顺控制,完成按键、旋钮、插拔等精细操作。
精细交互
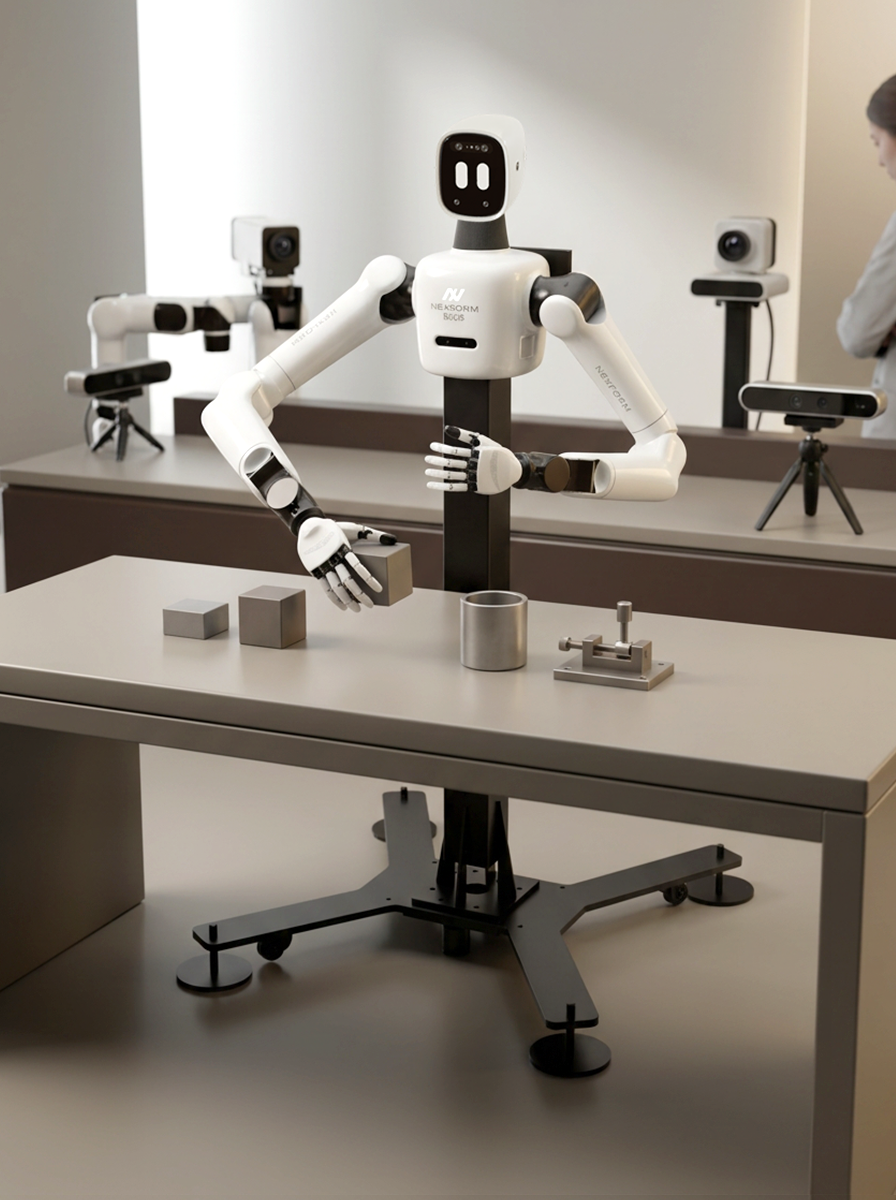
数据采集 → 模仿学习 → 策略部署全闭环,支持遥操作与腕部相机。
具身智能实验
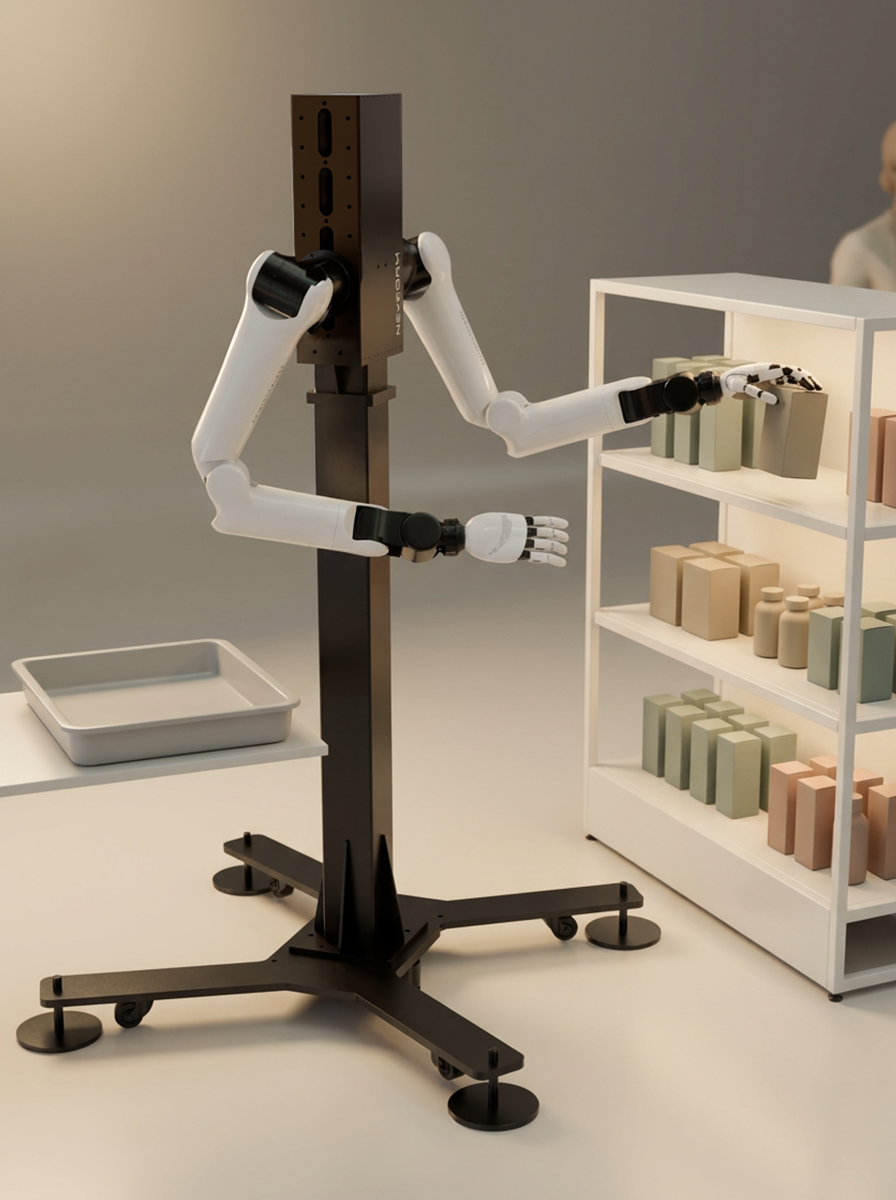
货架理货、商品陈列与重物搬运,紧凑机身窄道灵活穿行。
商超搬运
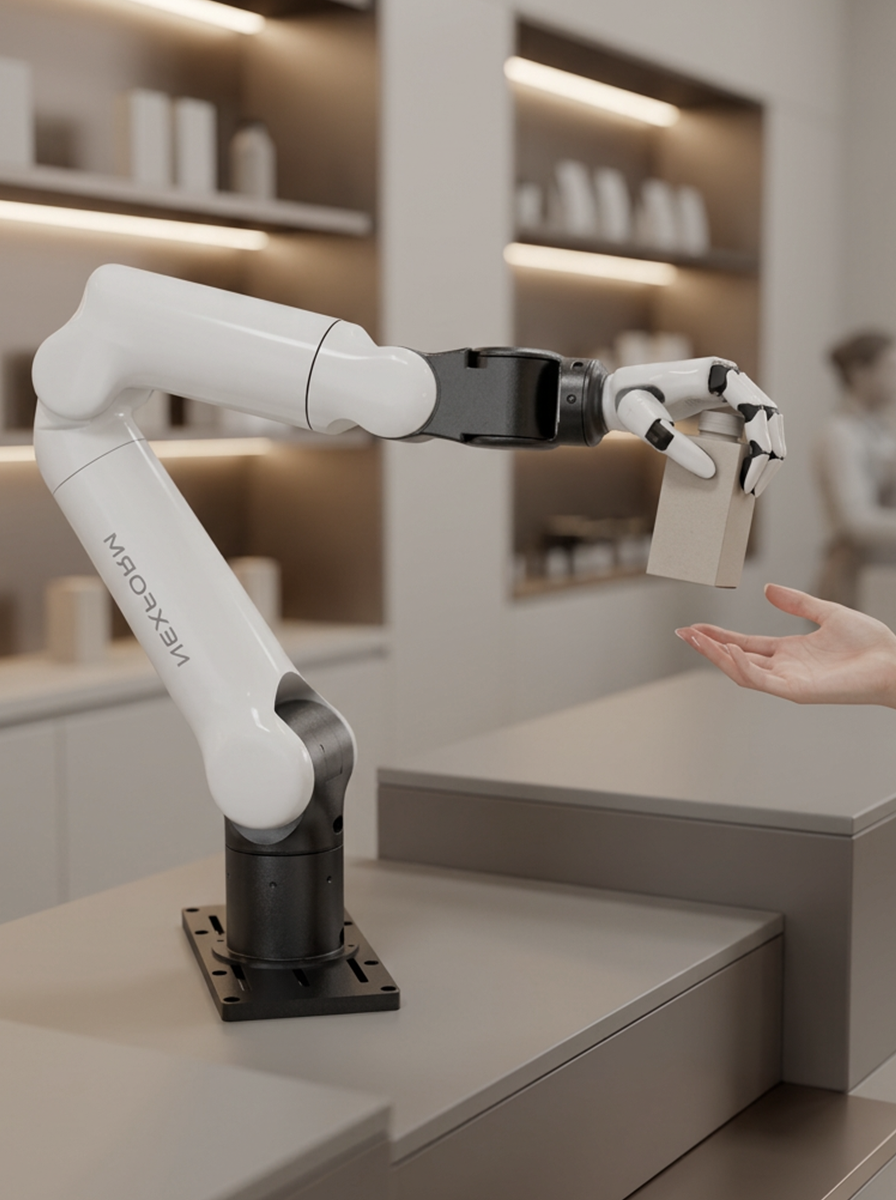
前台接待、物品递送等服务场景,可按需定制落地方案。
商业服务
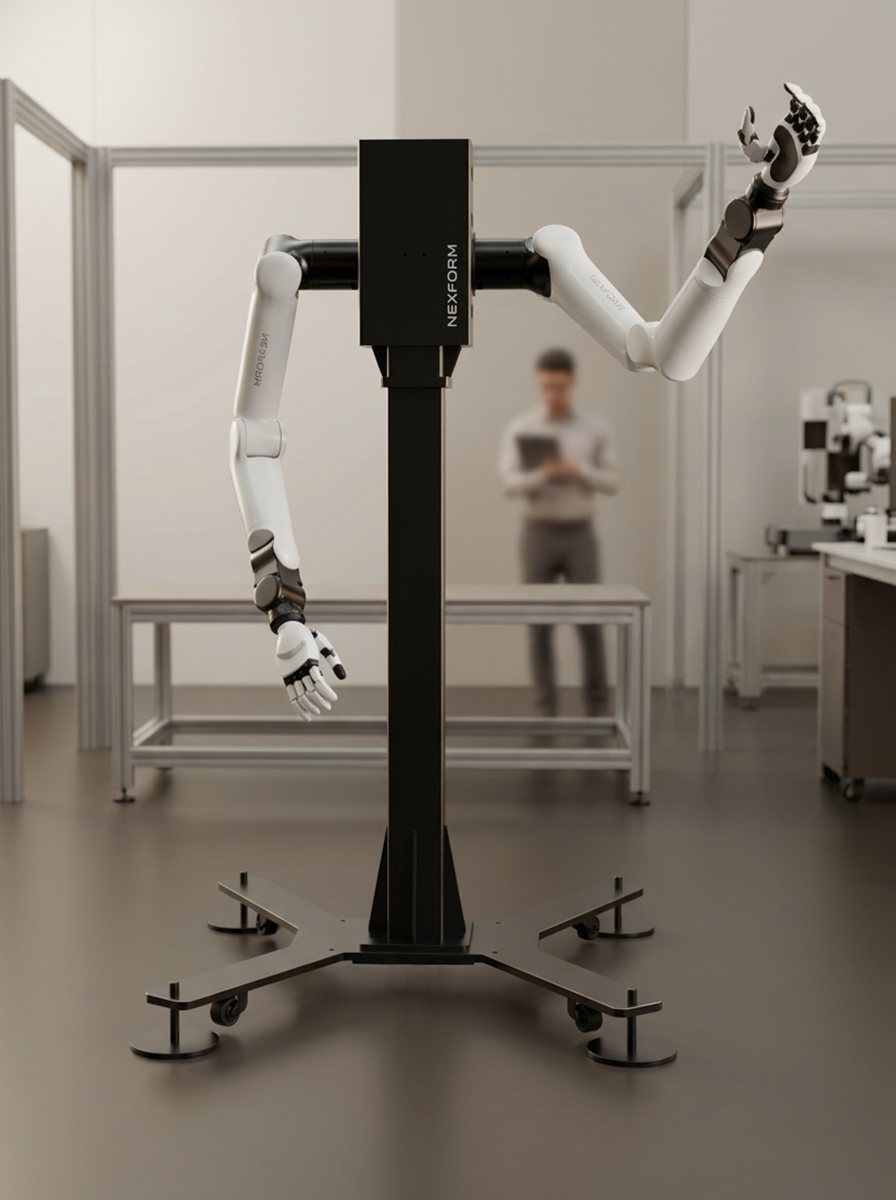
超紧凑关节配十字手腕,专用人形安装法兰,支撑双臂协作研究。
人形上肢研究
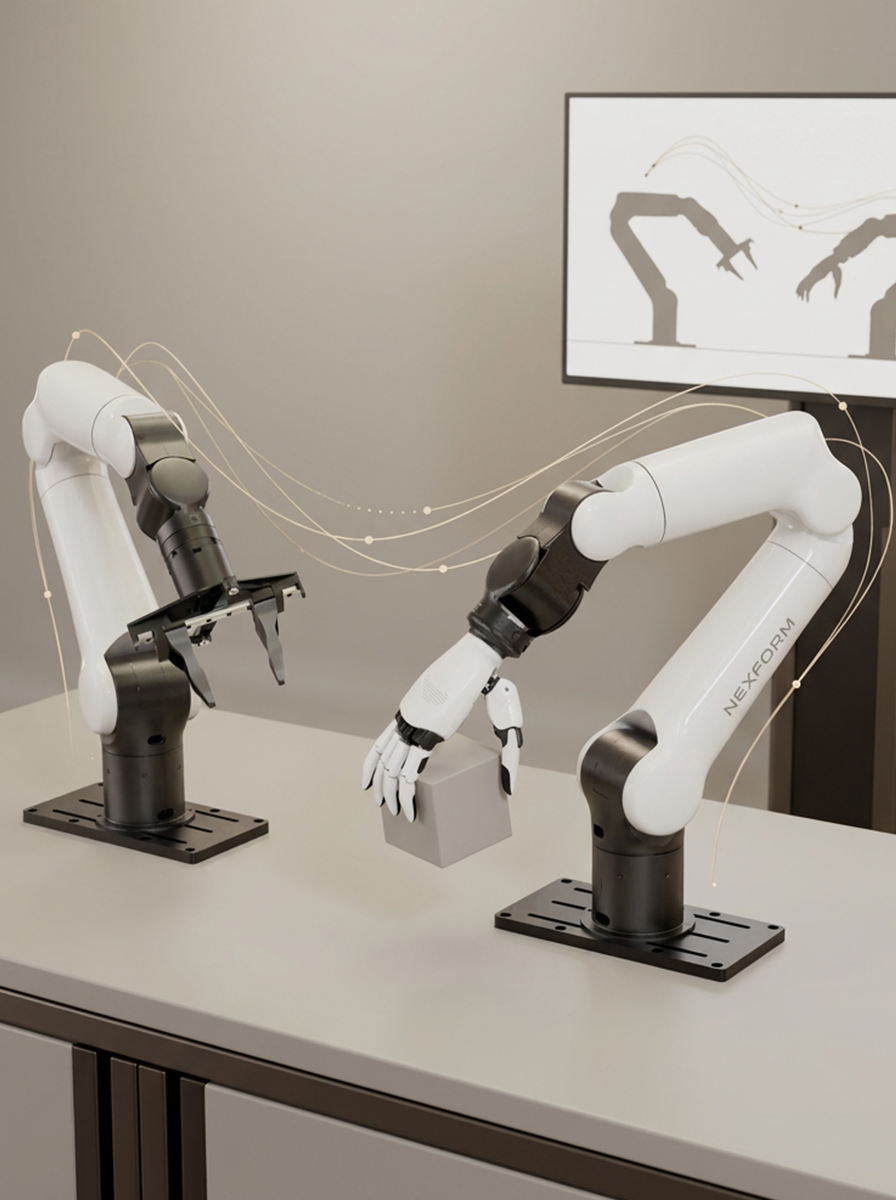
远程遥操作 + 腕部相机,多场景高质量数据采集,支撑模仿学习闭环。
数据采集
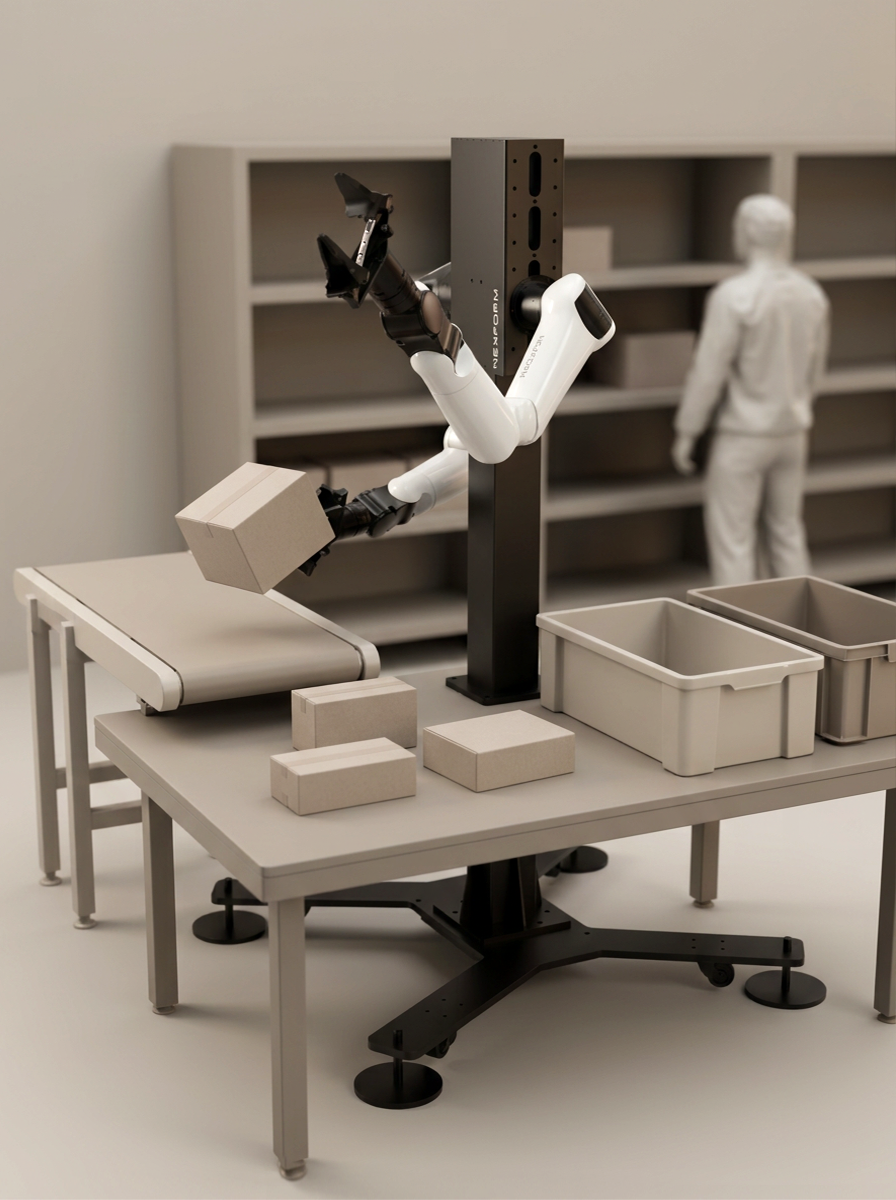
视觉识别定位 + 双臂协作拣选,适配仓储物流高频重复作业。
物流分拣
支持仿真环境算法训练与 sim-to-real 迁移验证,加速策略迭代。
仿真学习
开放式 ROS 生态与 SDK 接口,支持算法验证与教学实训平台搭建。
高校科研
日常物品递送与简单家务辅助,提升居家生活便利性。
家庭辅助
七轴高精度力控与柔顺控制,完成按键、旋钮、插拔等精细操作。
精细交互
数据采集 → 模仿学习 → 策略部署全闭环,支持遥操作与腕部相机。
具身智能实验
货架理货、商品陈列与重物搬运,紧凑机身窄道灵活穿行。
商超搬运
前台接待、物品递送等服务场景,可按需定制落地方案。
商业服务
超紧凑关节配十字手腕,专用人形安装法兰,支撑双臂协作研究。
人形上肢研究
远程遥操作 + 腕部相机,多场景高质量数据采集,支撑模仿学习闭环。
数据采集
视觉识别定位 + 双臂协作拣选,适配仓储物流高频重复作业。
物流分拣
产品参数
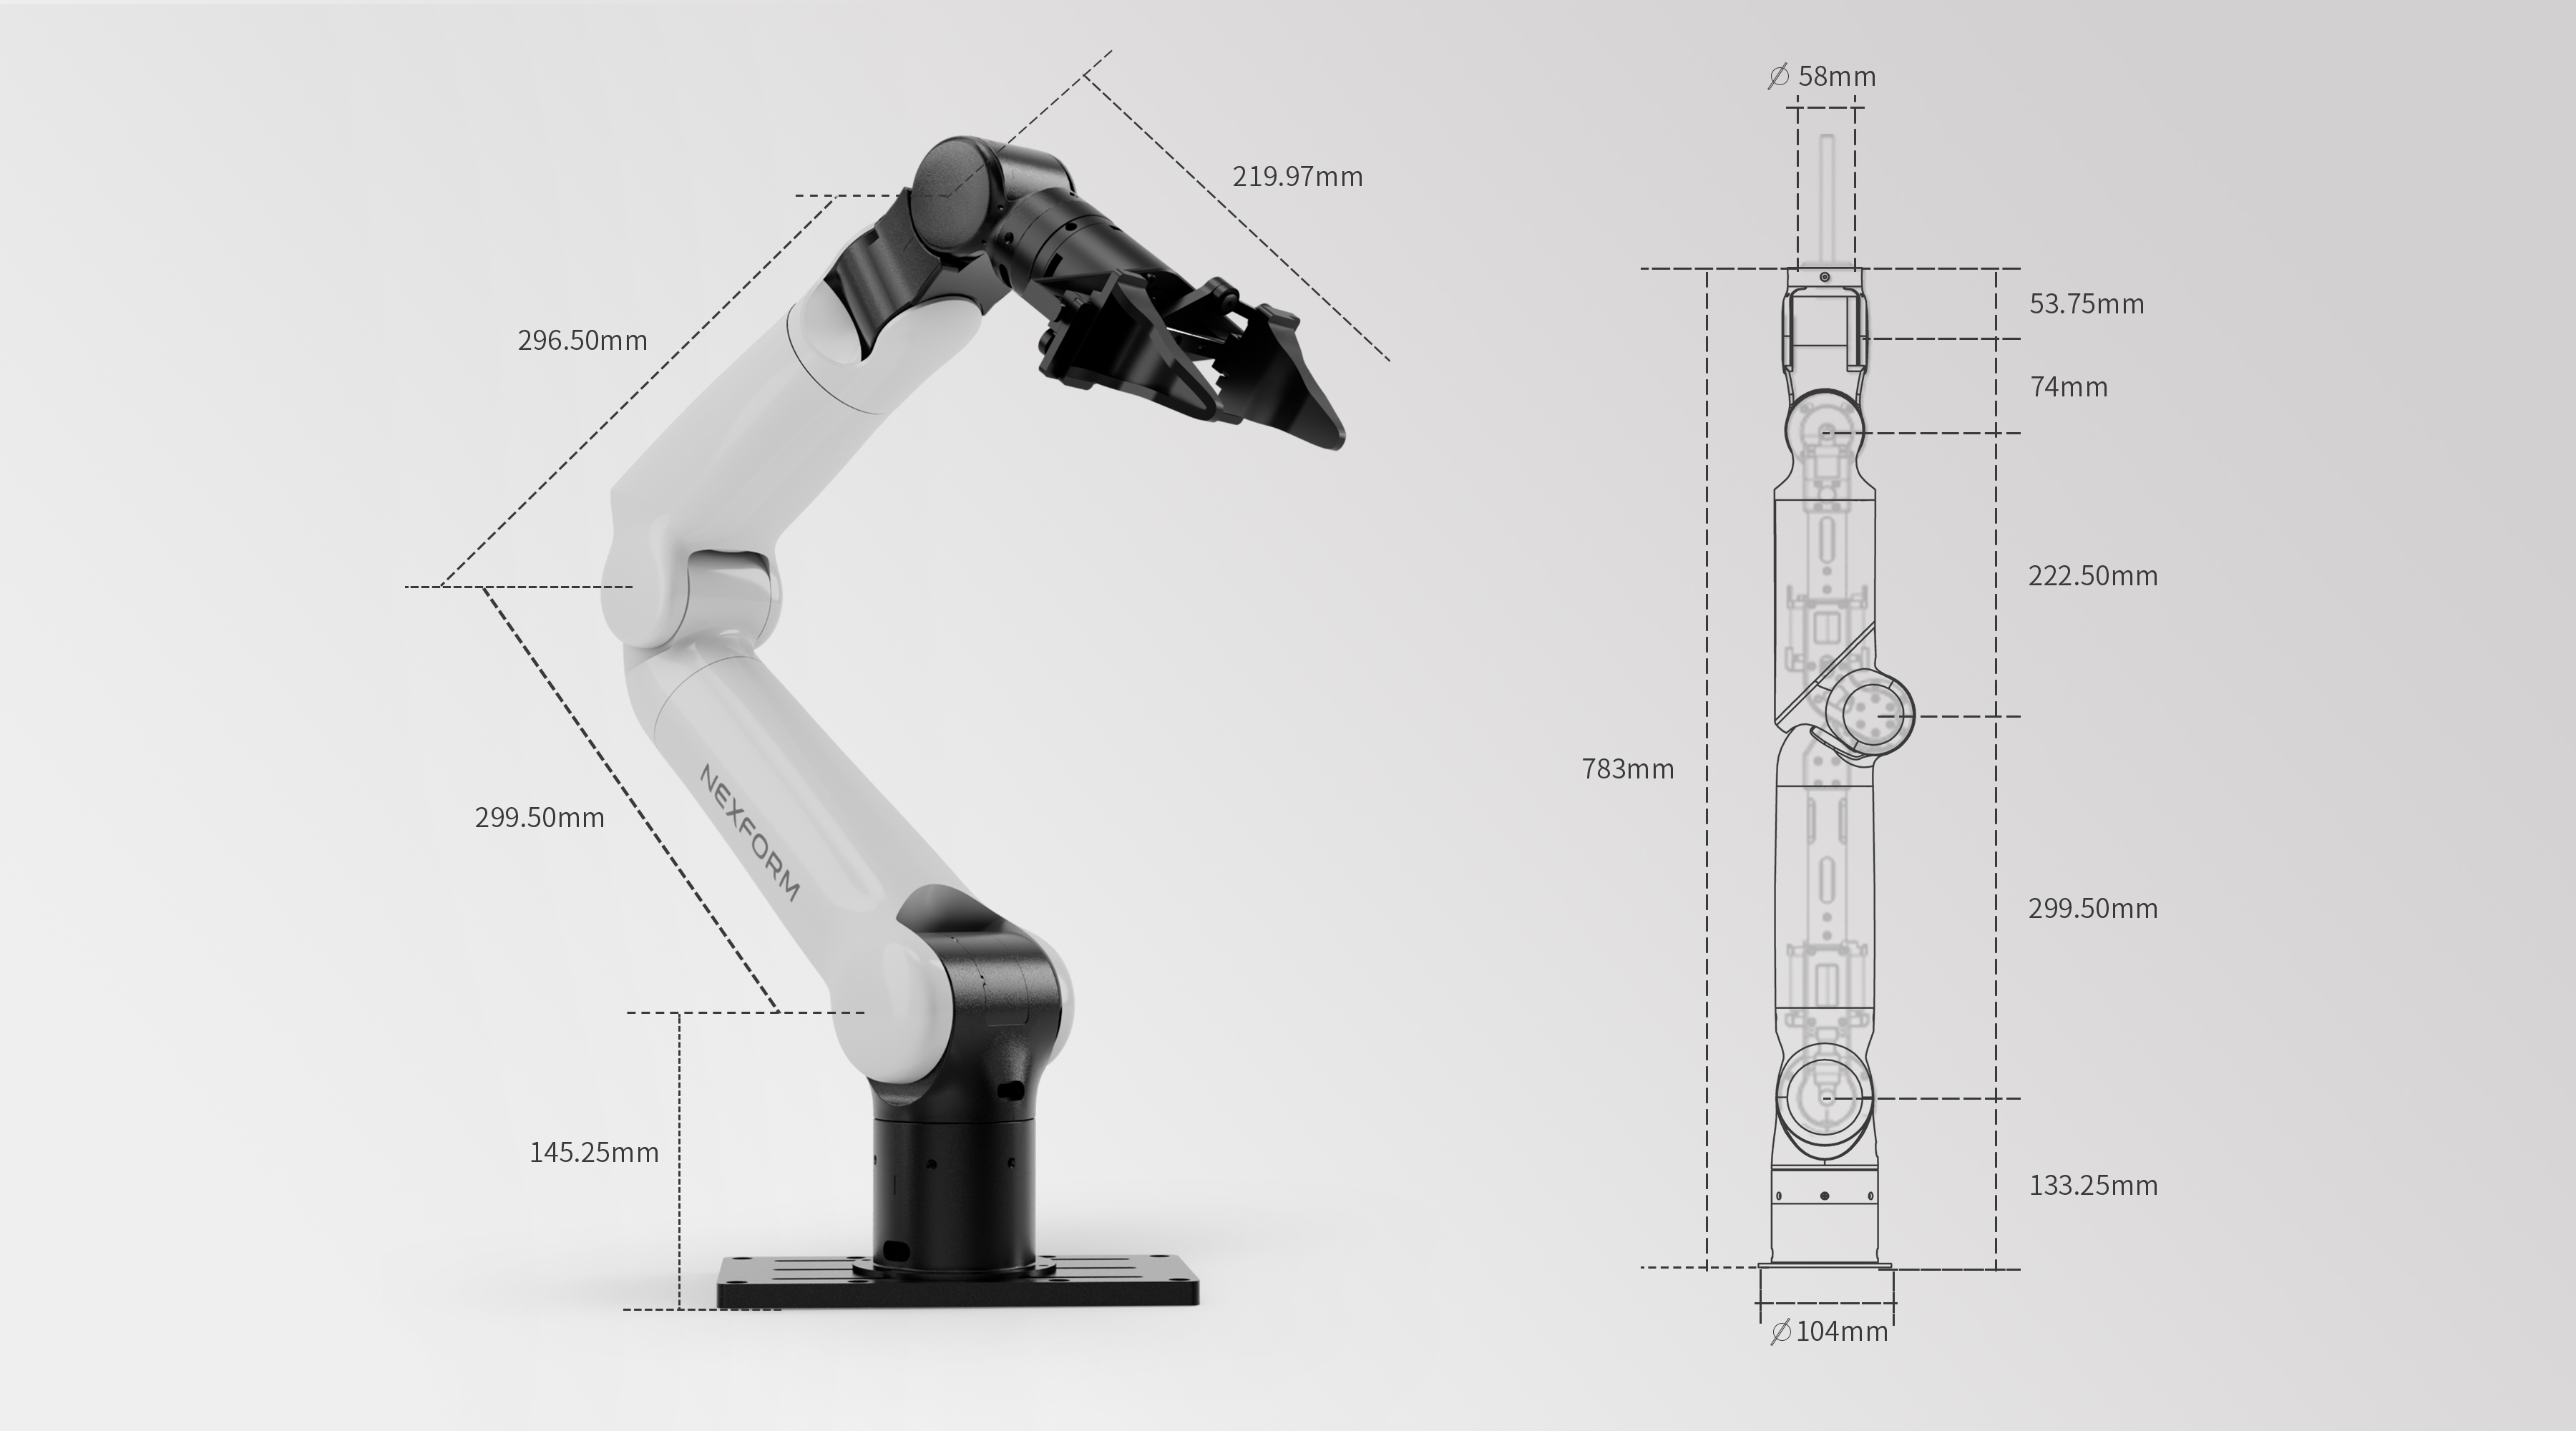
← 左右滑动查看完整参数 →
| 参数 | LITEARM SE | LITEARM S | LITEARM SL | LITEARM P | LITEARM PL |
|---|
| 本体重量 | 5.6kg | 5.6kg | 5.6kg | 5.6kg | 5.6kg |
| 材质 | 金属+高强度工程塑料复合机身 | 金属+高强度工程塑料复合机身 | 金属+高强度工程塑料复合机身 | 金属+高强度工程塑料复合机身 | 金属+高强度工程塑料复合机身 |
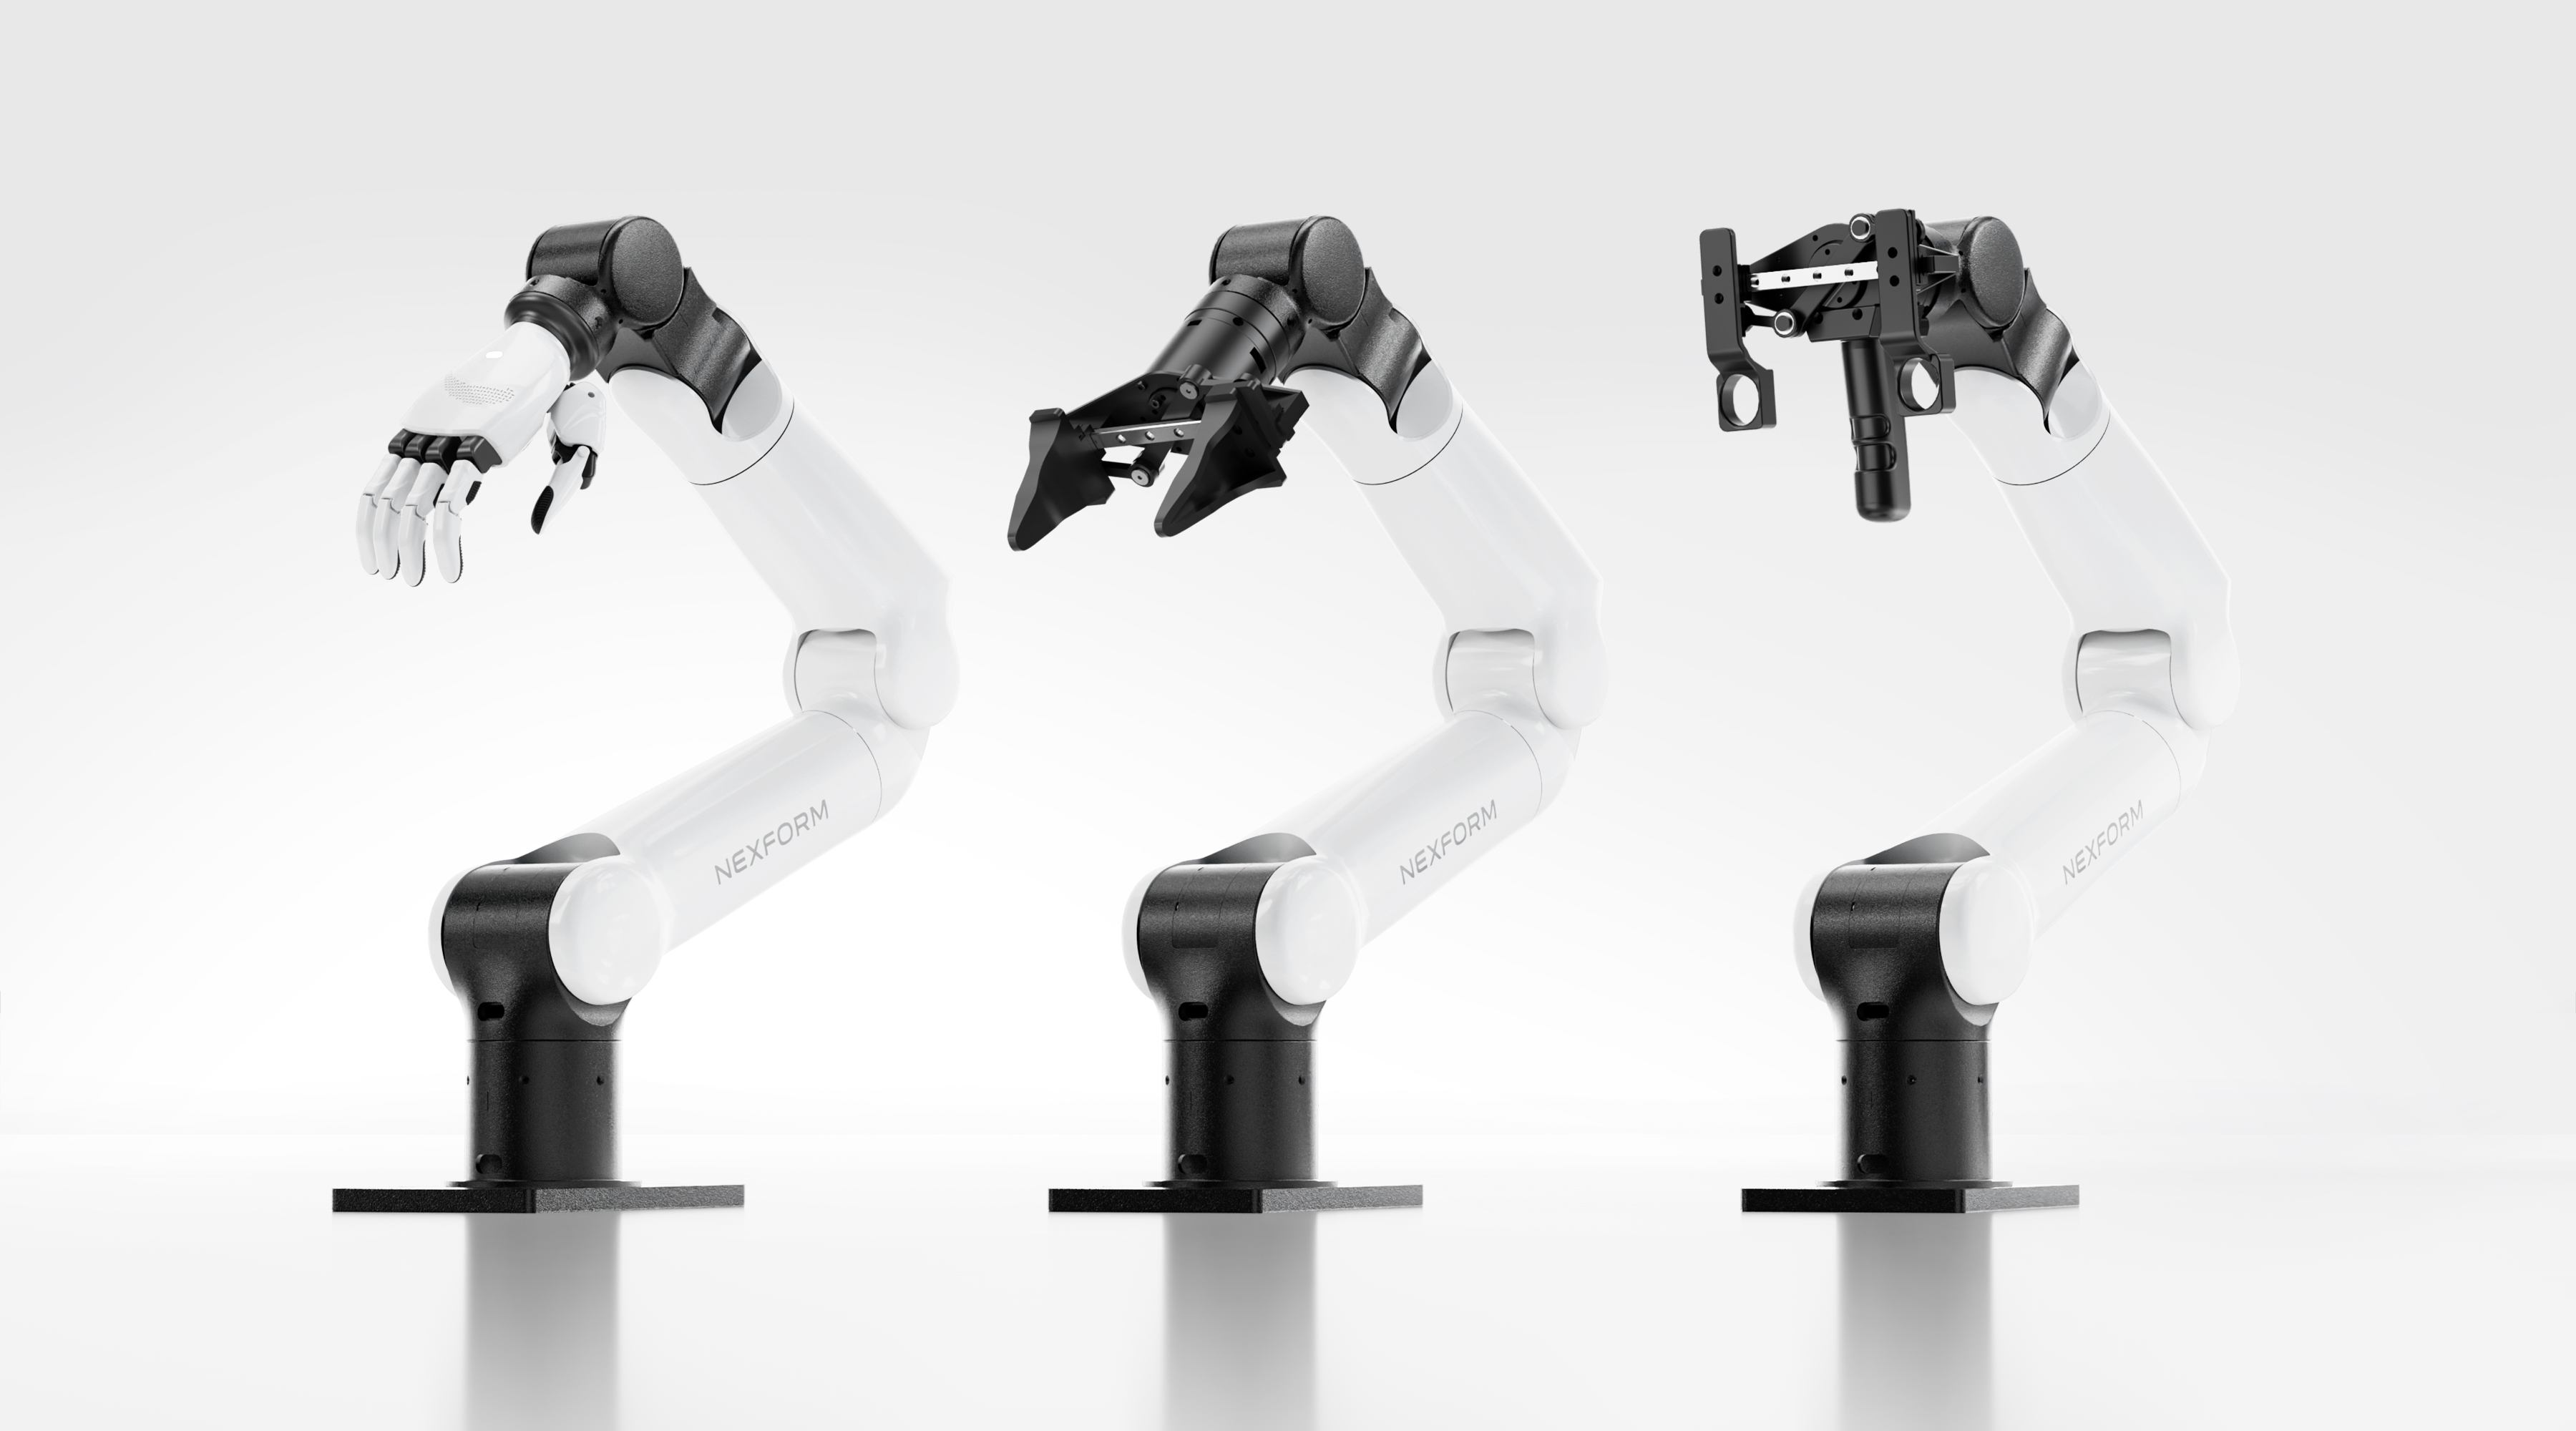
| 手腕构型 | 十字手腕 | 十字手腕 | 十字手腕 | 类人形手腕 | 类人形手腕 |
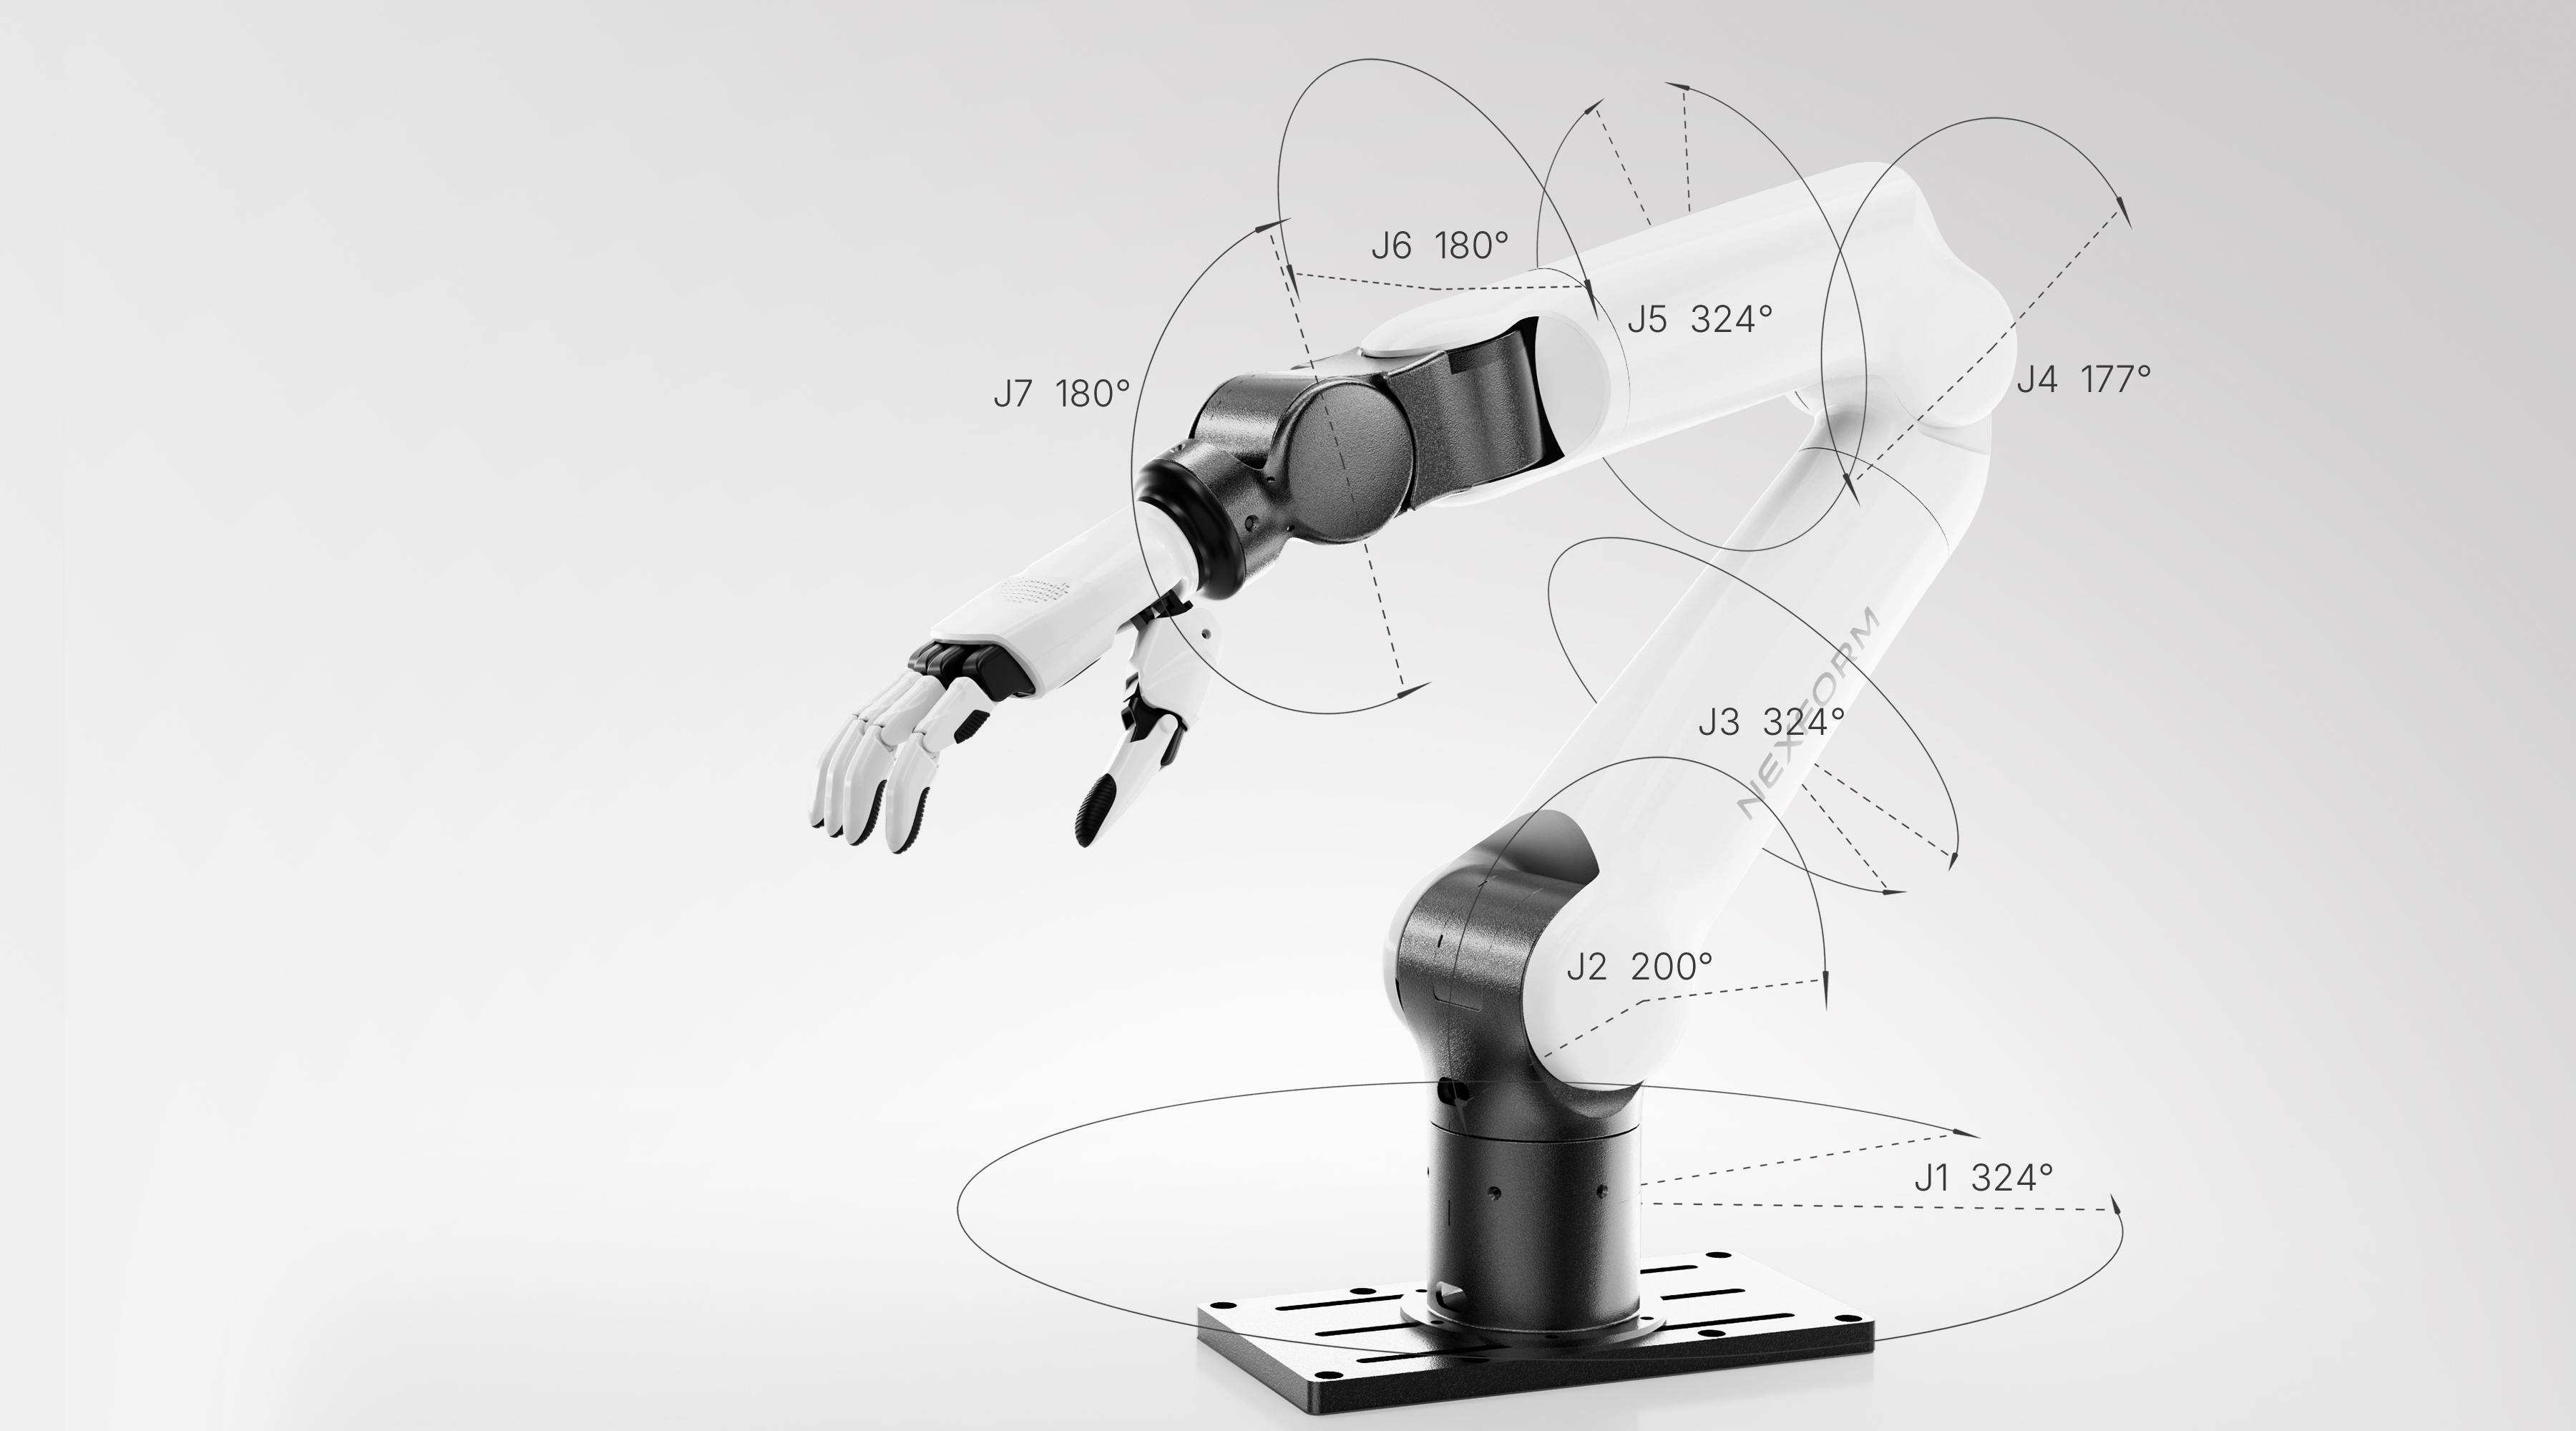
| 自由度 | 7 | 7 | 7 | 7 | 7 |
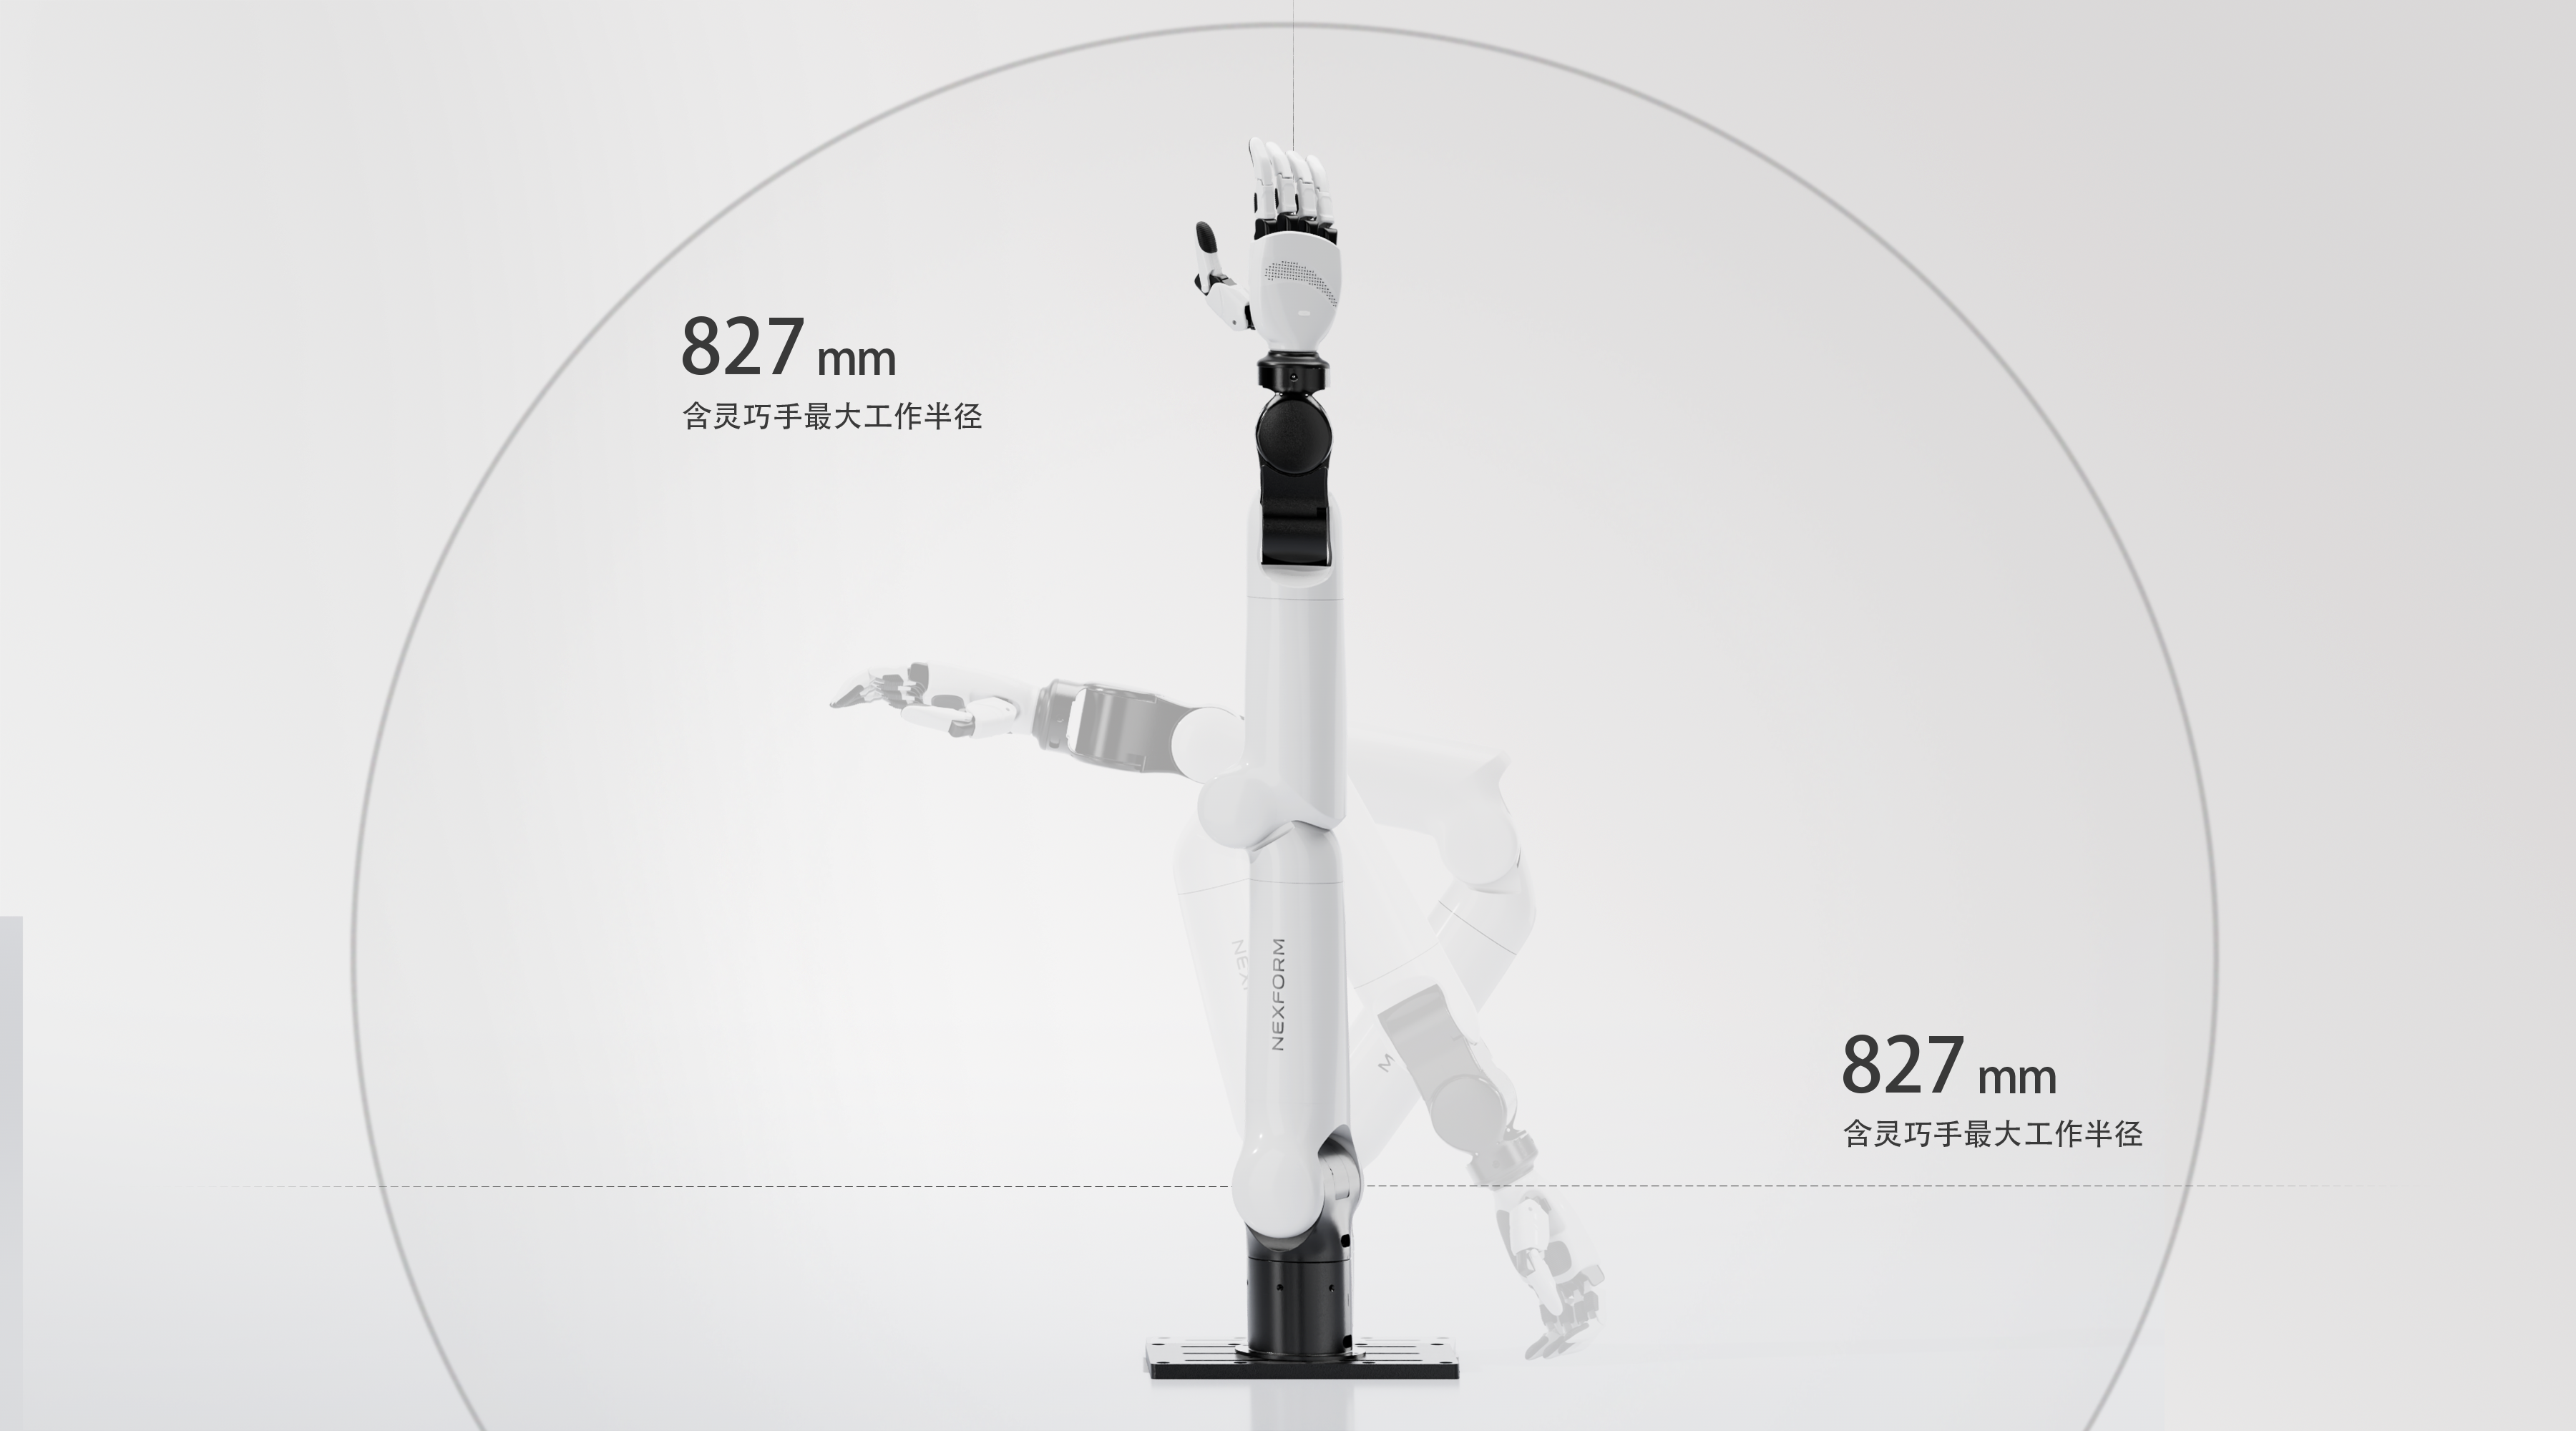
| 工作半径 | 650mm | 664mm | 760mm | 650mm | 781mm |
| 工作半径 (含灵心巧手O6) | 827mm | 841mm | 937mm | 827mm | 958mm |
| 肩膀最大扭矩 | 97Nm | 97Nm | 97Nm | 97Nm | 97Nm |
| 负载 | 有效负载:3KG 最大负载:5KG | 有效负载:3KG 最大负载:5KG | 有效负载:2KG 最大负载:4KG | 有效负载:3KG 最大负载:5KG | 有效负载:2KG 最大负载:4KG |
- •不同手臂伸展姿态下,手臂最大负载,会存在差异;
- •产品外观后续可能会有升级调整,请以届时实物为准;
- •本页面部分示例功能,正在持续开发测试完善中,将陆续开放给用户;
- •以上参数,在不同业务场景和实际应用中会有所差异,请以实际为准;
- •更多详细功能及保修条款,请咨询淘宝客服;
- •使用时,请用户和机械臂保持足够安全距离,务必小心使用,并遵守各地区法律法规,不要危险性改造和使用;